Project - Speed Control of a Direct Current (DC) motor
1).
yes i have done this project with same as 8 week matlab demo with challenge as in mentioned with parameters
i have Designed a PID controller to regulate the speed of the DC Motor
MY SIMULINK BLOCK SCREEN
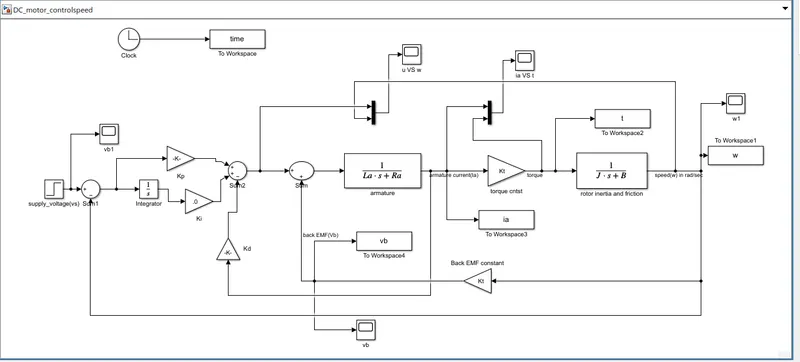
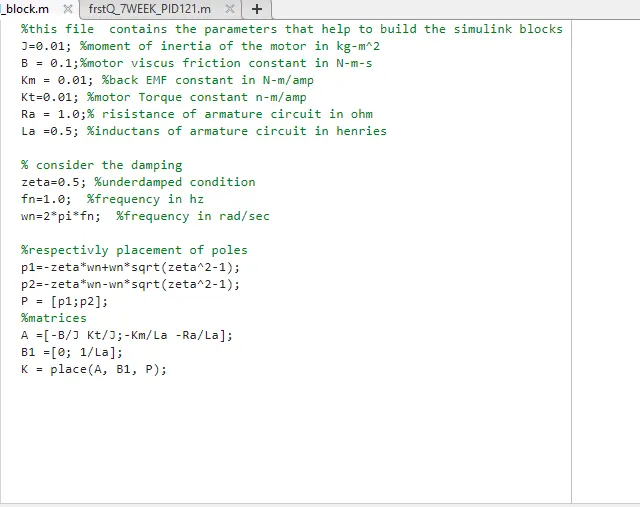
BELOW PROGRAMMS ARE FOR THE PARAMETERS WHICH HELPS TO BUILD THE GAINS VALUE
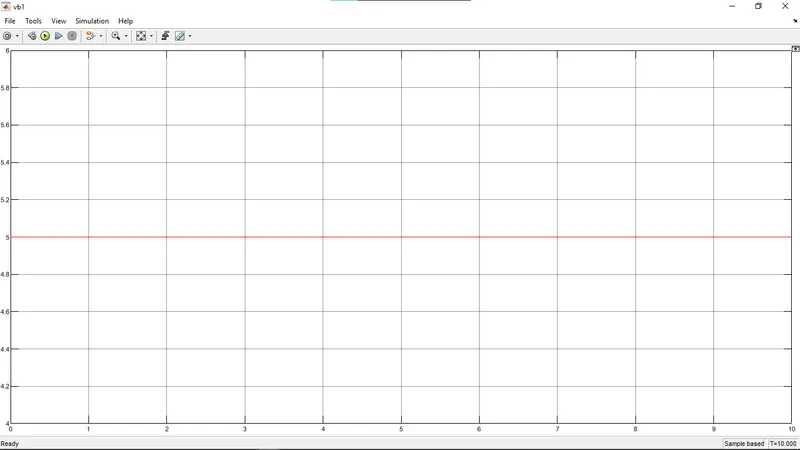
REFERENCE SCOPE GRAP BY USING THE UNIT STEP WHEN I PUT THE STEP TIME AT ZERO
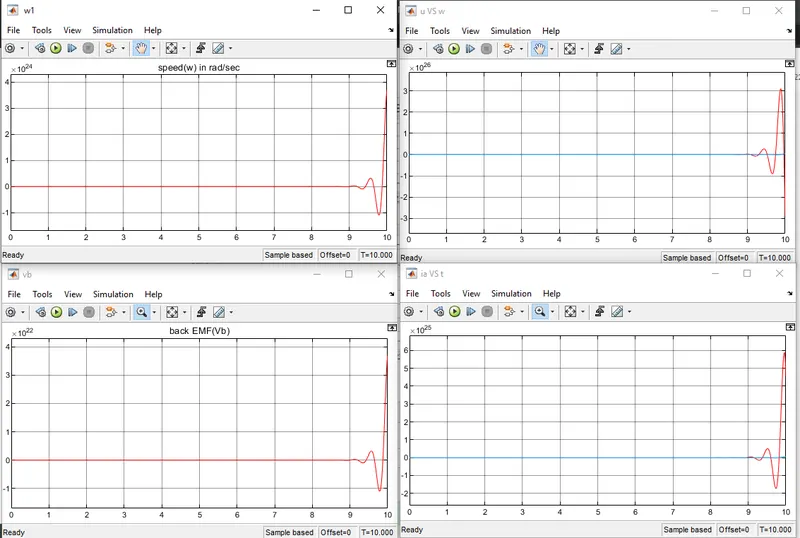
THE ALL BELOW SCOPE GRAPHS ARE REPRENTS THE SPEED , U vS W ,Vb(BACK EMF) AND Ia VS T RESPECTIVLY
FOR THE Ki VALUE AT ZERO
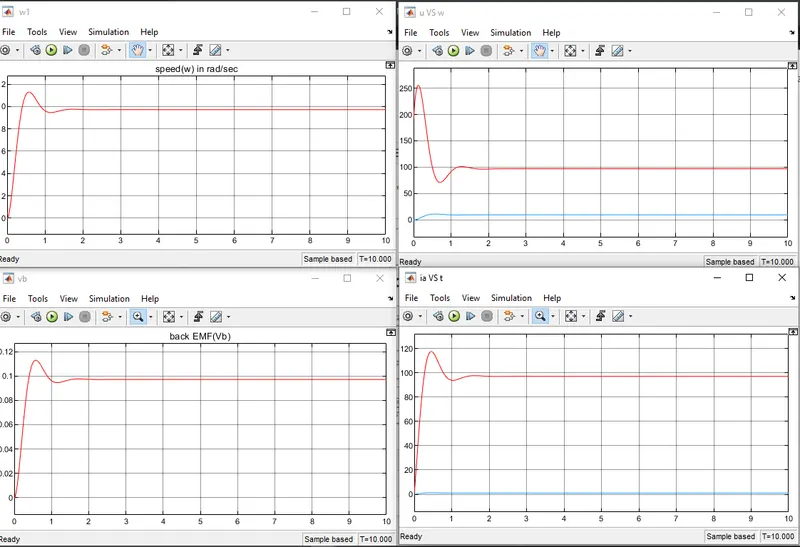
THE ALL BELOW SCOPE GRAPHS ARE REPRESENTS THE SPEED , U vS W ,Vb(BACK EMF) AND Ia VS T RESPECTIVLY
AFTER INCRESING THE Ki VALUE 2000 OR GOR 10000 IT SHOWS THE SAME VALUE AS SHOWN BELOWE
AS THE KEY HIGHLIGHTS;
- MATHEMATICAL MODEL FROM THE FIRST PRINCPLE IS APPROVED ITH THE DESIRED RESULTS AS SHOWN IN THE SCRIEFT FILE AS ATTACHED IN ANSWER BODY.
- MODELING IN ELECTRICAL ENGINEERING SYSTEM IS SHOWN IN SIMULINK MODEL BY USING DC-MOTOR BOLCK WITH ARMATURE AND FEILD CIRCUITE WITH ADDING THE PID CONTOL BLOCKS WE CAN CONTROL THE DESIRED SPEED,
- AS ABOWE SHOWN THE SIMULINK MODELS WITH RESULT.
- YES I HAVE CONTROL THE LAW AND SPEED BY CHANGING THE Ki VALUE AT INTIAL TO HIGH VALUE i.e 0 TO 10000.
- YES THE WHOLE SYSTEM IS STABLE IT LYIES BEHALF GRAPH IN STABILITY THAT IS PROVEN WHEN WE GET RESULT IN METHAMETICAL PARAMETERS .
CONCLUSION;=
AS IN MENTION THR QUETION AND AFTER I CONCLUDING ALL THE RESULT
SETLING TIME = 2 SEC
OVERSHOOT AND DOWNSHOOT ARE 1.25% AND 0.5% RESPECTIVELY
STEDY-STATE ERRORS =2.7 RAD/SEC
ALL THIS FOR Ki AT ZERO AS CAMPAIR WITH Ki AT 10000 IS LITERALLY SAME