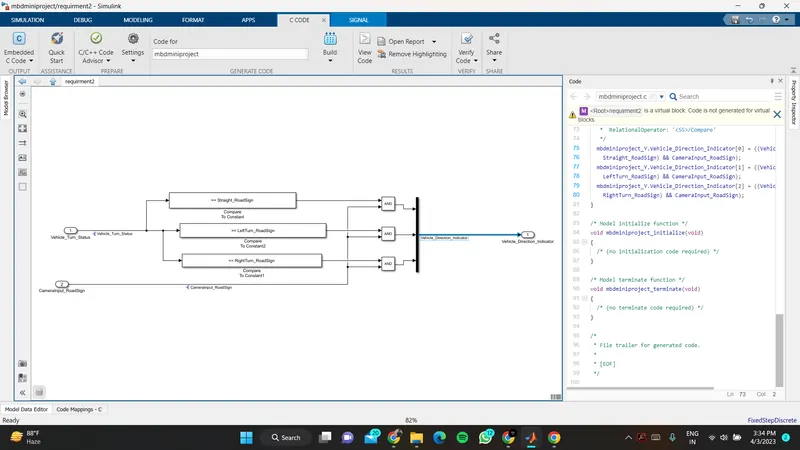
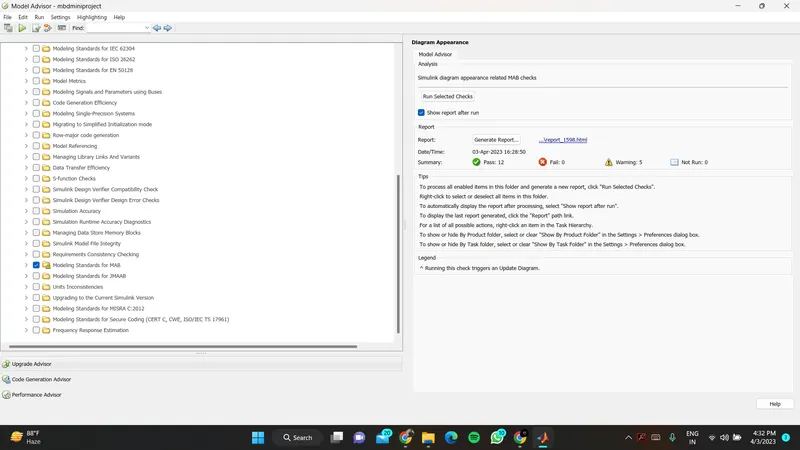
Project 1 (Mini Project on Vehicle Direction Detection
/*
 * File: mbdminiproject.c
 *
 * Code generated for Simulink model 'mbdminiproject'.
 *
 * Model version                  : 1.11
 * Simulink Coder version         : 9.3 (R2020a) 18-Nov-2019
 * C/C++ source code generated on : Mon Apr  3 15:29:25 2023
 *
 * Target selection: ert.tlc
 * Embedded hardware selection: Intel->x86-64 (Windows64)
 * Code generation objectives: Unspecified
 * Validation result: Not run
 */

#include "mbdminiproject.h"
#include "mbdminiproject_private.h"

/* Exported data definition */

/* Const memory section */
/* Definition for custom storage class: Const */
const int16_T LeftTurn_RoadSign = 120; /* Referenced by: '<S5>/Constant' */
const int16_T Left_Turn_AngularLimit = -120;/* Referenced by: '<S1>/Constant' */
const int16_T RightTurn_RoadSign = 30; /* Referenced by: '<S4>/Constant' */
const int16_T Right_Turn_AngularLimit = 30;
                             /* Referenced by: '<S1>/Right_Turn_AngularLimit' */
const int16_T Straight_Drive_Steering_Angle = 0;/* Referenced by: '<S1>/Constant1' */
const int16_T Straight_RoadSign = 0;   /* Referenced by: '<S3>/Constant' */

/* External outputs (root outports fed by signals with default storage) */
ExtY_mbdminiproject_T mbdminiproject_Y;

/* Real-time model */
RT_MODEL_mbdminiproject_T mbdminiproject_M_;
RT_MODEL_mbdminiproject_T *const mbdminiproject_M = &mbdminiproject_M_;

/* Model step function */
void mbdminiproject_step(void)
{
  /* local block i/o variables */
  int16_T Vehicle_Turn_Status;

  /* Switch: '<S1>/Switch' incorporates:
   *  Constant: '<S1>/Constant1'
   *  Constant: '<S1>/Right_Turn_AngularLimit'
   *  Inport: '<Root>/SteeringWheel_YawDegreeInput'
   *  Switch: '<S1>/Switch1'
   */
  if (SteeringWheel_YawDegreeInput >= 30) {
    Vehicle_Turn_Status = Right_Turn_AngularLimit;
  } else if (SteeringWheel_YawDegreeInput != 0) {
    /* Switch: '<S1>/Switch1' incorporates:
     *  Constant: '<S1>/Constant'
     */
    Vehicle_Turn_Status = Left_Turn_AngularLimit;
  } else {
    Vehicle_Turn_Status = Straight_Drive_Steering_Angle;
  }

  /* End of Switch: '<S1>/Switch' */

  /* Outport: '<Root>/Vehicle_Direction_Indicator' incorporates:
   *  Constant: '<S3>/Constant'
   *  Constant: '<S4>/Constant'
   *  Constant: '<S5>/Constant'
   *  Inport: '<Root>/CameraInput_RoadSign'
   *  Logic: '<S2>/Logical Operator'
   *  Logic: '<S2>/Logical Operator1'
   *  Logic: '<S2>/Logical Operator2'
   *  RelationalOperator: '<S3>/Compare'
   *  RelationalOperator: '<S4>/Compare'
   *  RelationalOperator: '<S5>/Compare'
   */
  mbdminiproject_Y.Vehicle_Direction_Indicator[0] = ((Vehicle_Turn_Status ==
    Straight_RoadSign) && CameraInput_RoadSign);
  mbdminiproject_Y.Vehicle_Direction_Indicator[1] = ((Vehicle_Turn_Status ==
    LeftTurn_RoadSign) && CameraInput_RoadSign);
  mbdminiproject_Y.Vehicle_Direction_Indicator[2] = ((Vehicle_Turn_Status ==
    RightTurn_RoadSign) && CameraInput_RoadSign);
}

/* Model initialize function */
void mbdminiproject_initialize(void)
{
  /* (no initialization code required) */
}

/* Model terminate function */
void mbdminiproject_terminate(void)
{
  /* (no terminate code required) */
}

/*
 * File trailer for generated code.
 *
 * [EOF]
 */
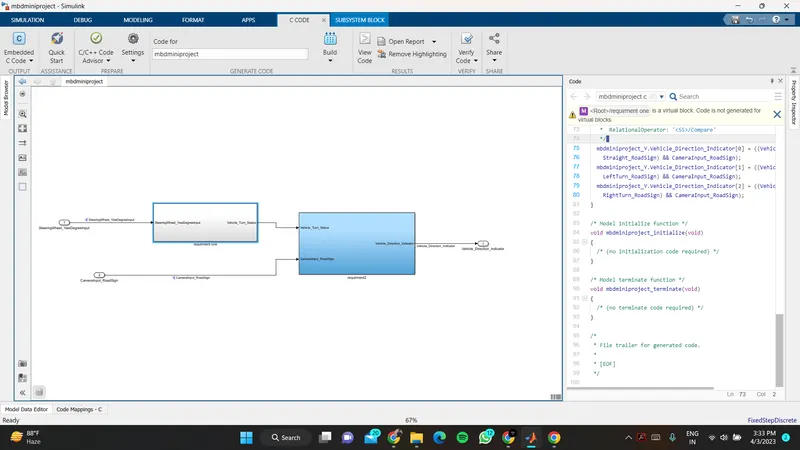
model requirement one
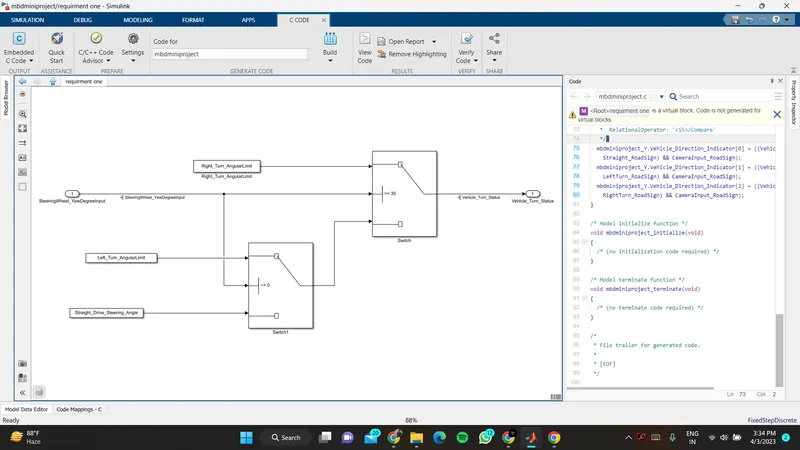
model requirment 2