Week - 2 - Explicit and Implicit Analysis
>AIM
AS PER THE ARTICLE SHARED, A NON LINEAR STATIC PROBLEM IS SOLVED USING BOTH EXPLICITE AND IMPLICITE ANALYSIS. BOTH OF THE CASES USE INCREMENTAL LOAD CONTROL SCHEME AND HERE IT IS ADVISED TO USE THIS EQUATION "F(u) = u3+9u2+4u" AND SOLVE USING BOTH EXPLICITE AND IMPLICITE METHODS.
ALSO TO EXPLAIN IN DETAIL ABOUT IMPLICITE AND EXPLICITE METHODS.
>EXPLANATION
| IMPLICITE METHOD | EXPLICITE METHOD | |
|---|---|---|
| DEFORMATION | SMALL | LARGE |
| CAUSE OF LARGE DEFORMATION | FORCE AND DYNAMIC EFFECT | VELOCITY, ACCELERATION |
| TIME STEP SIZE | LARGE | SMALL |
| COST PER TIME STEP | LARGE | SMALL |
| WHAT DOMINATE THE COST | MATRIX INVERSION | ELEMENT PROCESS |
| WHAT LIMITS THE TIME-STEP | ACCURACY | STABILITY |
| COST PER TIME-STEP | LARGE | SMALL |
FEM EXPLICIT ANALYSIS IS A TIME-DEPENDENT PROCESS WHERE THE STIFFNESS MATRIX IS UPDATED AT EACH TIME STEP BASED ON GEOMETRY AND MATERIAL CHANGES. THIS METHOD USES SMALL INCREMENTS TO MAINTAIN ACCURACY, BUT IT REQUIRES MANY INCREMENTS, MAKING IT TIME-CONSUMING. UNLIKE IMPLICIT METHODS, EXPLICIT METHODS DON'T USE CONVERGENCE CRITERIA AT EACH STEP, LEADING TO POTENTIAL SOLUTION DRIFT IF INCREMENTS ARE TOO LARGE.
EXPLICIT METHODS ARE IDEAL FOR HIGH STRAIN RATES OR VELOCITIES, SUCH AS IN AUTOMOTIVE CRASHES OR BALLISTIC EVENTS. THEY USE CENTRAL DIFFERENCE TIME INTEGRATION (CDTI) TO CALCULATE FIELD VARIABLES AT EACH NODE, MAKING THEM SUITABLE FOR NON-LINEAR PROBLEMS.
IN EXPLICIT ANALYSIS, DISPLACEMENTS ARE CALCULATED INCREMENTALLY AS TIME PROGRESSES. FOR EXAMPLE; IN A CRASH SIMULATION, THE ALGORITHM CALCULATES DEFORMATIONS AT EACH TIME STEP GRADUALLY SHOWING THE IMPACT EFFECTS.
SOFTWARE LIKE LS-DYNA, PAM-CRASH, AND
ABAQUS/EXPLICIT USE EXPLICIT DYNAMICS FOR SOLVING PROBLEMS INVOLVING CRASHES,
IMPACTS, PENETRATION AND MUCH MORE.
FEM IMPLICIT ANALYSIS; DISPLACEMENTS AREN'T TIME-DEPENDENT, SO VELOCITIES AND ACCELERATIONS ARE ZERO AND MASS AND DAMPING ARE NEGLIGIBLE. THIS METHOD USES ALGORITHMS LIKE NEWTON-RAPHSON TO ENFORCE EQUILIBRIUM AFTER EACH TIME INCREMENT, WHICH MUST CONVERGE TO A SPECIFIED TOLERANCE. BECAUSE OF THIS, TIME INCREMENTS CAN BE LARGER, BUT EACH INCREMENT REQUIRES UPDATING AND INVERTING A LARGE STIFFNESS MATRIX, MAKING COMPUTATIONS SLOW.
IMPLICIT METHODS ARE BETTER FOR SLOW EVENTS WITH MINIMAL STRAIN RATE EFFECTS, LIKE CYCLIC LOADING, WHERE ACCURACY IS CRUCIAL. THEY ARE USED IN SOFTWARE LIKE ANSYS, NASTRAN, AND ABAQUS.
IN CONTRAST TO EXPLICIT METHODS, WHICH AVOID STIFFNESS MATRIX INVERSION AND WORK BEST FOR HIGH-STRAIN-RATE EVENTS, IMPLICIT METHODS HANDLE EQUILIBRIUM AND LARGE DEFORMATIONS MORE ACCURATELY BUT AT A HIGHER COMPUTATIONAL COST.
>PROCEDURE
AS PER THE SHARED FILE, WE ARE GIVEN WITH f(u) = u3+9u2+4u.----------(1)
THEREFORE k(u) = df/du = 3u2+18u+4.----------(2)
ALSO ΔF = k⋅Δu.----------(3)
WHERE F - EXTERNAL LOAD/FORCE APPLIED
f - INTERNAL FORCE/LOAD APPLIED
ΔF, Δu - LOAD/DISPLACEMENT INCREMENT
k - STIFFNESS
u - DISPLACEMENT
(EXPLICITE)
FIRST STEP ΔF = 1, u0 = 0
k(u) =df/du =3u2+18u+4 i.e k(u0) =3(u0)2+18u0+4 =3*02+18*0+4 =4
Δu =ΔF/k =Δu1 =ΔF/k(u0) =1/4 =0.25
u1 =u0+Δu1 =0+0.25 =0.25
f(u1) =0.253+9*0.252+4*0.25 =1.578
.....(ΔF =1, u1 =0.25, F =1, f(u1) =1.578).....
SECOND STEP ΔF = 1, u1 =0.25
k(u) =df/du =3u2+18u+4 i.e k(u1) =3(u1)2+18u1+4 =3*0.252+18*0.25+4 =8.687
Δu =ΔF/k =Δu2 =ΔF/k(u1) =1/8.687 =0.115
u2 =u1+Δu2 =0.25+0.115 =0.365
f(u2) =0.3653+9*0.3652+4*0.365 =2.707
.....(ΔF =1, u2 =0.365, F =2, f(u2) =2.707).....
THIRD STEP ΔF = 1, u2 =0.365
K(u) =df/du =3u2+18u+4 i.e k(u2) =3(u2)2+18u2+4 =3*0.3652+18*0.365+4 =10.969
Δu =ΔF/k =Δu3 =ΔF/k(u2) =1/10.969 =0.091
u3 =u2+Δu3 =0.365+0.091 =0.456
f(u3) =0.4563+9*0.4562+4*0.456 =3.790
.....(ΔF =1, u3 =0.456, F =3, f(u3) =3.790).....
TOTAL EXTERNAL FORCE, F =ΔF+ΔF+ΔF =1+1+1 =3 i.e Fext =3.
Fext ≠ fint HENCE THE SYSTEM IS NOT IN EQUILIBRIUM.
| STEP | ΔFi | Δui | ui | (Fext)i | (fint)i | Fext - fint |
|---|---|---|---|---|---|---|
| 1 | 1 | 0.25 | 0.25 | 1 | 1.578 | 0.578 |
| 2 | 1 | 0.115 | 0.365 | 2 | 2.707 | 0.707 |
| 3 | 1 | 0.091 | 0.456 | 3 | 3.790 | 0.790 |
(IMPLICITE)
FIRST STEP ΔF = 1, u0 = 0
k(u) =df/du =3u2+18u+4 i.e k(u0) =3(u0)2+18u0+4 =3*02+18*0+4 =4
Δu =ΔF/k =Δu1 =ΔF/k(u0) =1/4 =0.25
u1 =u0+Δu1 =0+0.25 =0.25
f(u1) =0.253+9*0.252+4*0.25 =1.578
CHECKING RESIDUAL:
R0 =fint-Fext =1.578-1 =0.578
THEREFORE R0 =0.578 >10-2, NEWTON RAPHSON ITERATIONS ARE NECESSARY.
CORRECTION 1, u1=(u1)0
Δu1 =-(k(u1)0 )-1*R0 =-(3*((u1)0)2+18*((u1)0)+4)-1*R0
Δu1 =-(3*0.252+18*0.25+4)-1*0.578 =-0.0665
(u1)1 =(u1)0+Δu1
(u1)1 =0.25-0.0665 =0.1835
f((u1)1) =0.18353+9*0.18352+4*0.1835 =1.0432
CHECKING RESIDUAL:
R0 =fint-Fext =1.0432-1 =0.0432
THEREFORE R0 =0.0432 >10-2, NEWTON RAPHSON ITERATIONS ARE NECESSARY.
CORRECTION 2, u1=(u1)1
Δu2 =Δu1-(k(u1)1)-1*R0 =Δu1-(3*((u1)1)2+18*((u1)1)+4)-1*R0
Δu2 =-0.0665-(3*(0.25)2+18*(0.25)+4)-1*0.0432 =-0.0714
(u1)2 =(u1)1+Δu2
(u1)2 =0.25-0.0714 =0.1786
f((u1)2) =0.17863+9*0.17862+4*0.1786 =1.0071
CHECKING RESIDUAL:
R0 =fint-Fext =1.0071-1 =0.0071
THEREFORE R0 =0.0071<10-2, NO FURTHER ITERATIONS NEEDED (u1 =0.1786)
SECOND STEP ΔF = 1, u1 =0.1786
k(u) =df/du =3u2+18u+4 i.e k(u1) =3(u1)2+18u1+4 =3*0.17862+18*0.1786+4 =7.310
Δu =ΔF/k =Δu2 =ΔF/k(u1) =1/7.310 =0.1367
u2 =u1+Δu2 =0.1786+0.1367 =0.3153
f(u2) =0.31533+9*0.31532+4*0.3153 =2.1872
CHECKING RESIDUAL:
R0 =fint-Fext =2.1872-2 =0.1872
THEREFORE R0 =0.1872>10-2, NEWTON RAPHSON ITERATIONS ARE NECESSARY.
CORRECTION 1, u2=(u2)1
Δu2 =-(k(u2)1 )-1*R0 =-(3*((u2)1)2+18*((u2)1)+4)-1*R0
Δu2 =-(3*0.31532+18*0.3153+4)-1*0.1872 =-0.0187
(u2)2 =(u2)1+Δu2
(u2)2=0.3153-0.0187 =0.2966
f((u2)2) =0.29663+9*0.29662+4*0.2966 =2.0042
CHECKING RESIDUAL:
R0 =fint-Fext =2.0042-2 =0.0042
THEREFORE R0 =0.0042<10-2, NO FURTHER ITERATIONS NEEDED (u2 =0.2966)
THIRD STEP ΔF = 1, u2 =0.2966
k(u) =df/du =3u2+18u+4 i.e k(u2) =3(u2)2+18u2+4 =3*0.29662+18*0.2966+4 =9.6620
Δu =ΔF/k =Δu3 =ΔF/k(u2) =1/9.6620 =0.1034
u3 =u2+Δu3 =0.2996+0.1034 =0.403
f(u3) =0.4033+9*0.4032+4*0.403 =3.1391
CHECKING RESIDUAL:
R0 =fint-Fext =3.1391-3 =0.1391
THEREFORE R0 =0.1391>10-2, NEWTON RAPHSON ITERATIONS ARE NECESSARY.
CORRECTION 1, u3=(u3)2
Δu3 =-(k(u2)1 )-1*R0 =-(3*((u3)2)2+18*((u3)2)+4)-1*R0
Δu3 =-(3*0.4032+18*0.403+4)-1*0.1391 =-0.0118
(u3)3 =(u3)2+Δu3
(u3)3=0.403-0.0118 =0.3912
f((u3)3) =0.39123+9*0.39122+4*0.3912 =3.002
CHECKING RESIDUAL:
R0 =fint-Fext =3.002-3 =0.002
THEREFORE R0 =0.002<10-2, NO FURTHER ITERATIONS NEEDED (u3 =0.3912)
| STEP | ΔFi | Δui | ui | (Fext)i | (fint)i | Fext - fint |
|---|---|---|---|---|---|---|
| 1 | 1 | 0.25 | 0.1786 | 1 | 1.0071 | 0.0071 |
| 2 | 1 | 0.1367 | 0.2966 | 2 | 2.0042 | 0.0042 |
| 3 | 1 | 0.1034 | 0.3912 | 3 | 3.002 | 0.002 |
>RESULTS
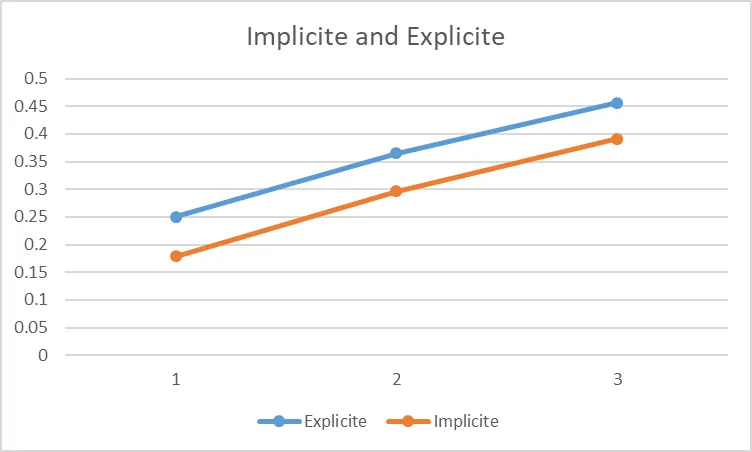
X: EXTERNAL FORCE, Y: DISPLACEMENT
>CONCLUSION
THE DIFFERENCES BETWEEN EXPLICIT AND IMPLICIT METHODS FOR SOLVING A NON-LINEAR STATIC PROBLEM IS DEMONSTRATED. THE EXPLICIT METHOD, WHILE STRAIGHT FORWARD, TENDS TO DRIFT FROM THE EXACT SOLUTION DUE TO THE LACK OF EQUILIBRIUM CHECKS AT EACH STEP BUT FOR THE CASE OF IMPLICITE, EMPLOYS NEWTON-RAPHSON ITERATIONS TO ENSURE EQUILIBRIUM BETWEEN INTERNAL AND EXTERNAL FORCES AT EACH INCREMENT, RESULTING IN A MORE ACCURATE SOLUTION.
IMPLICIT METHOD IS MORE ACCURATE THAN THE EXPLICIT BUT THE TIME CONSUMPTION IS MORE IN IMPLICIT METHOD.