Project - Position control of mass spring damper system
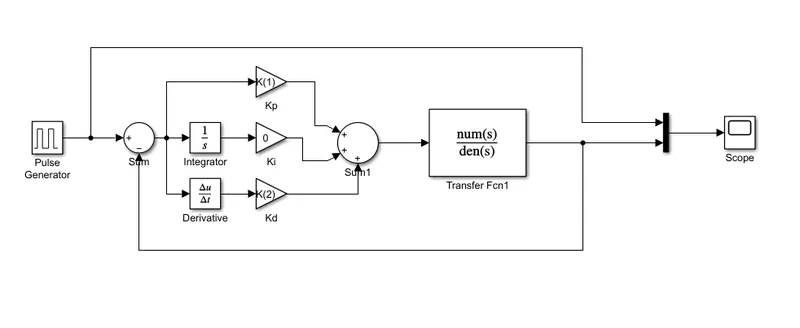
1. Mass spring damper system with PID controller.
m=3.6;
k=400;
c=100;
wn=sqrt(k/m);
wn=10.5409
zeta =1.001;
A=[0 1; -k/m -c/m];
B=[0; 1/m];
p1=-zeta*wn+wn*sqrt(zeta^2-1);
p2=-zeta*wn-wn*sqrt(zeta^2-1);
P=[p1;p2];
K=place(A,B,P);
K(1) = 0.0
K(2) = -24.0294
Ki =0
Transfer function of spring mass damper X(s)/F(s)= 1 / ms^2+cs+k.
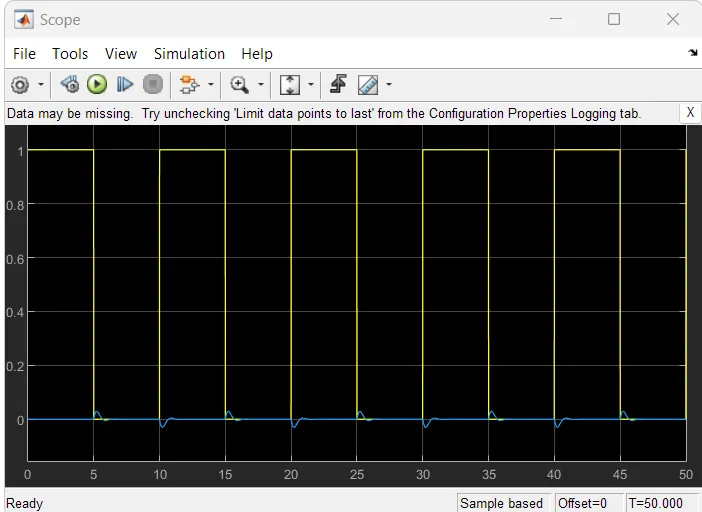
Ki = 670
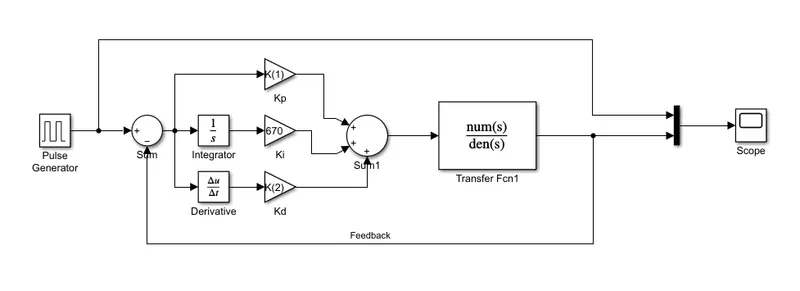
K(1) = 0.0
K(2) = -24.0294
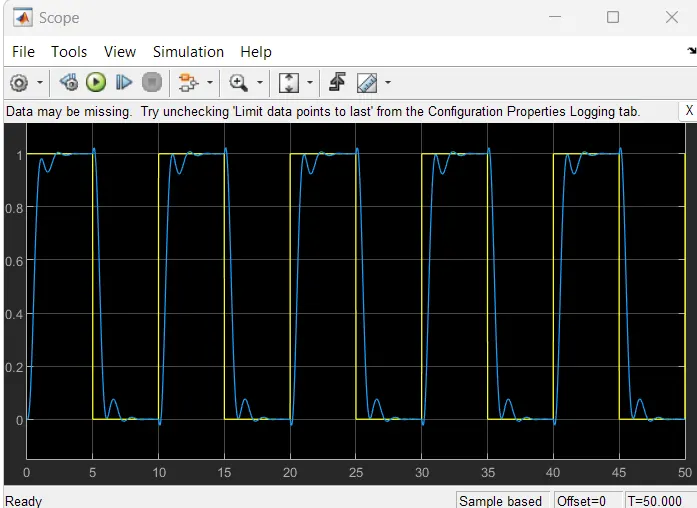
Ki =670
Summary:
At Ki = 670 ( Ki is manually tuned), zeta = 0.9, mass 3.6, c= 100 ,k=400, we can see the tracking response from PID contoroller. the system is stable.