Project
CARRY OUT SYSTEM LEVEL SIMULATION OF ALL TERRAIN VEHICLE
AIM: TO STUDY AND CREATE A REPORT ON BAJAJ ATV MODEL AND CARRY UT SYSTEM LEVEL SIMULATION ON IT.
ATV: THESE ARE ALL KNOWN AS ALL TERRAIN VEHICLES OR QUAD, DEFINED BY ANSI .
- THESE VEHICLES TRAVELS ON LOW PRESSURE OF NON PNEUMATIC TIRES, WITH A SEAT THAT IS STRADDLED BY THE OPERATOR, ALONG WITH THE HANDLE BARS FOR STEERING CONTROL.
- ALSO KNOWN AS OFF ROAD VEHICLES.
USES: PASSENGER, LOADING ETC.
APPLICATIONS: ATV S ARE USED IN VARIOUS INDUSTRIES, INCLUDING SPORTS, ENTERTAINMENT, AGRICULTURE, MILITARY,DEFENSE ETC.
BAJAJ ATVS: ATVS ARE CREATED ACCORDING TO THE RULEBOOK PROVIDED BY THE SAE BAJA .
- IT IS A EVEN FOR STUDENTS CONDUCTED BY SOCIETY OF AUTOMOTIVE ENGINEERS.
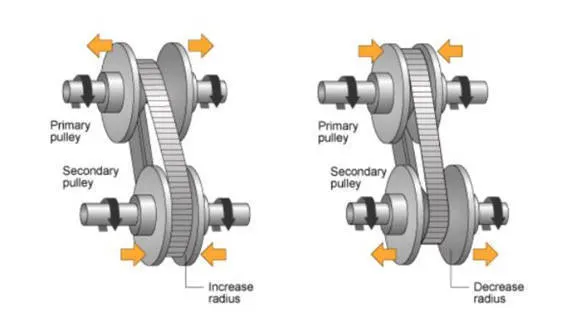
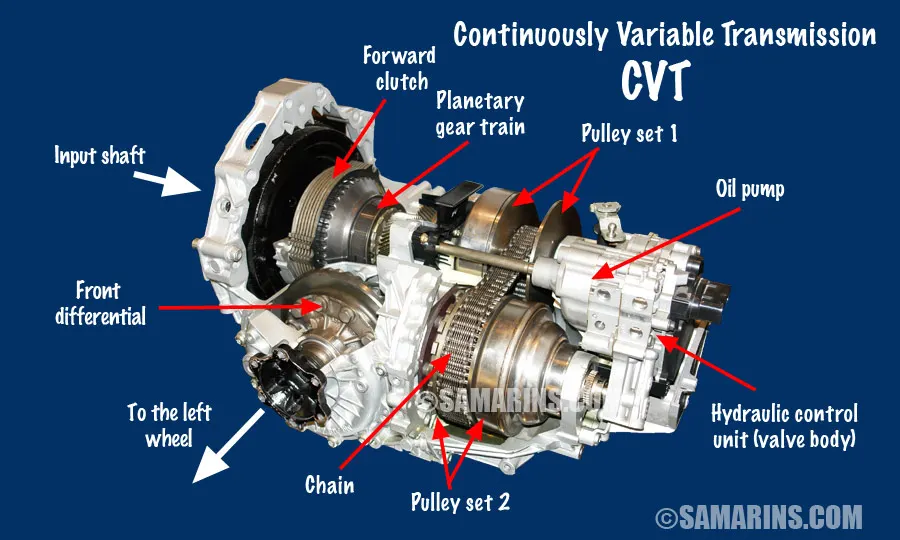
CVT S: IT MEANS CONTINOUSLY VARIABLE TRANSMISSION.
- IT IS AUTOATIC TRANSMISSION THAT CAN CHANGE SEAM LESS THROUGH THE CONTINOUS RANGE OF GEAR RATIOS
- THE CONTRASTS OF OTHER GEAR TRANSMISSION THAT PROVIDE A LIMITED NO OF GEARS RATIOIN FIXED STEPS.
- THE FLEXIBILITY OF A CVT WITH SUITABLE CONTROL MAY ALLOW THE ENGINE TO OPERATE AT CONSTANT SPEED RPM, WHILE THE VEHICLE MOVES AT VARYING SPEEDS.
- THIS TYPE OF TRANS MISSION IS USED IN AUTOMOBILE , TRACTORS MOTOR SCOOTERS , SNOW MOBILES AND EARTH MOVING VEHICLES.
- THERE ARE SO MANY TYPES OF CVTS BUT MOST COMMON TYPE IS PULLEY TYPE CVTS.
- PULLEY TYPE CONSISTS OF TWO PULLEYS PRIMARY AND SECONDARY WHICH ARE VARIED FOR SPEED , ONE IS DRIVEN SHAFT AND OTHER ONE IS DRIVE SHAFT.
BLOCKS USED IN BAJAJ ATV MODEL:
- GENERIC ENGINE: THE GENERIC ENGINE BLOCK REPRESENTS A GENERAL INTERNAL COMUSTION ENGINE.SPEED POWER AND SPEED TORQUE PARAMETERIZATIONS ARE PROVIDED.
PORTS:
B IS
ROTATIONAL CONSERVING PORT REPRESENTING THE ENGINE BLOCK
F IS
ROTATIONAL CONSERVING PORT REPRESENTING THE ENGINE CRANK SHAFT.
T IS
PHYSICAL SIGNAL INPUT PORT SPECIFYING THE NORMALISE ENGINE THROTTLE LEVEL.
P IS
PHYSICAL SIGNAL OUTPUT PORT REPORTING THE INSTAN TANEOUS ENGINE POWER , IN W
FC IS
PHYSICAL SIGNAL OUTPUT PORT REPORTING THE FUEL CONSUMPTIO RATE , IN KG/S
2.SIMPLE GEAR: THE SIMPLE GAER BLOCK REPRESENTS THE GEAR BOX THAT CONSTRAINS THE CONNECTED DRIVE LINE AXES OF THE BASE GEAR B, AND FOLLOWER GEAR, F TO COROTATE WITH A FIXED RATIO THAT U SPECIFY.
3.IDEAL ROTATIONAL MOTION SENSOR: THE IDEAL ROTATIONAL SENSOR BLOCK REPRESENTS AM IDEAL MECHANICAL ROTATIONAL MOTION SENSOR THAT IS A DEVICE THAT CONVERTS AN ACROSS VARIABLE MEASURED BETWEEN TWO MECHANICAL ROTATIONAL NODES INTO A CONTROL SIGNAL PROPORTIONAL THE ANGULAR VELOCITY OR ANGLE .
CONNECTIONS R AND C ARE MECHANICAL ROTATIONAL CONSERVING PORTS THAT CONNECT THE BLOCK TO THE NODES WHOSE MOTION IS BEING MONITORED.
CONECTIONS ARE W AND A ARE PHYSICAL SIGNALS OUTPUT PORTS FOR VELOCITY AND ANGULAR DISPLACEMENTS RESPECTIVELY.
4.VARIABLE GEAR RATIO: THE VARIABLE GEAR RATIO TRANS MISSION BLOCK REPRESENTS A GEAR BOX THAT DYNAMICALLY TRASFERS MOTION AND TORQUEBETWEEN THE TWO CONNECTED DRIVE SHAFTS AXES, BASE AND FOLLOWER AND r IS AVAILABLE TRANSMISSION RATIO.
5. INERTIA BLOCK: IT REPRESENTS AN IDEAL MECHHANICAL TRANSLATIONAL INERTIA.
6.DOUBLE SHOE BREAK: IT REPRESENTS A FRICTIONALBRAKE WITH TWO PIVOTED RIGID SHOES THAT PRESS AGAINST A ROTATING DRUM TO PRODUCE A BRAKING ACTION. TE RIGID SHOES SIT INSIDE OR OUTSIDE THE ROTATING DRUM IN A DIAMETRICALLY OPPOSED CONFIGURATION.
F IS PHYSICAL INPUT PORT AND S IS ROTATIONAL CONSERVING PORT WITH ROTATING DRUM SHAFT.
7. VEHICLE BODY: IT REPRESENTS A TWO AXLE VEHICLE BODY IN LONGITUDINAL MOTION .\
VEHICLE CAN HAVE SAME OR DIFFERENT NUMBER OF WHEELS ON EACH AXLE.
H IS HORIZONTAL MOTION, V IS LONGITUDINAL VELOCITY IN M/SEC, W IS HEAD WIND SPEED IN M/S, BETA IS ROAD INCLINATION ANGLE, NR AND NF IS A NORMAL FORCE OF REAR AND FRONT AXLE.
MODEL 1 : BAJAJ ATV MODEL
- THIS MODEL CONSISTS OF GENERIC ENGINE, ENGINE SENSOR, SIMPLE GEAR , CVT , VEHICLE BODY.
- SIGNAL BUILDERIS USED FOR CONSTRUCTING THE THROTTLE AND BRAKE INPUT. THROTTLE AND BRAKE INPUTS ARE TAKEN FROM THE WORK SPACE AND TWO SIGNALS ARE BUILD.
- THE TWO PHYSICAL SIGNALS ARE SENT TO THE GENERIC ENGINE WITH A CONVERTER FOR GENERIC ENGINE INPUT IS GIVEN AT THE POINT T.
- THE POINT B IS CONNECTED TO SOLVER CONFIGURATION WITH AMECHANICAL ROTATIONAL REFERENCS BLOCK FOR FINDING THE SOLUTION.
- IN GENERIC ENGINE THE ENGINE VELOCITY IS GIVEN AS 2100rpm WITH THRESHOLD SPEED LIMIT OF 100rpm.
- THE OUTPUT OF GENERIC ENGINE F IS CONNECTED TO ENGINE SENSOR.
THE OUTPUT F IS A POINT WHERE THE OUTPUT CRANK SHAFT IS CONNECTED TO GEARBOX IN PRACTICAL.
- ENGINE SENSOR IS USSED TO SENSE THE OUTPUT OF ENGINE IT IS A SUBSYSTEM WHERE RPM SENSOR IS USED AND ALSO IT IS CONNECTED TO SCOPE.
- FROM THE ENGINE SENSOR THE POINT B IS CONNECTEED TO SIMPLE GEARBLOCK, THE BASE TO TEETH RATIO IS GIVEN AS 4 WITH NO LOSSES.
- THE OUTPUT OF SIMPLEGEAR F IS CONNECTED TO CVT SUBSYSTEM.
- CVT SUBSYSTEM IS CONSISTS OF IDEAL ROTATIONAL MOTION SENSORVARIABLE RATIO GEAR WITH INPUT AND OUTPUT INERTIA.
GEAR RATIO IS 4. IDEAL ROTATIONAL MOTION SENSOR SENSE THE OUTPUT OF THE SIMPLE GEAR, ANOTHER IS UED AFTER VARIABLE RATIO GEAR TO SENSE THE OUTPUT OF IT
THIS IS USED TO COMPARE INPUT AND OUTPUT OF VARIABLE RATIO GEAR
SHOES BRAKES ARE USED FOR TIRES BRAKING AND ALSO VEHICLE BODY IS CONNECTED TO FOUR TIRES.MASS IS GIVEN AS 250K AND WITH CG DISTANCE 1M AND 0.5M TO FRONT AND REAR AXLE.
- FRONTAL AREA IS 0.735482M^2 AND DRAG COEFFICIENT IS 1.92
- THE OUTPUT OF VEHICLE BODY IS GIVEN TO SCOPE.
- TWO PLOTS ARE CONSTRUCTED FOR VEHICLE SPEED AND CVT SHAFT SPEED
workspace values: WE GIVE VALUES IN THE WORKSPACE AND THESE VALUES ARE TAKEN FOR BUILDING THE SIGNAL.
VALUES m1,m2,mr1,mr2 ARE GIVEN.
INPUT: WE GIVEN TWO TYPE OF INPUTS AS BRAKE INPUT AND THROTTLE INPUT.
CVT INPUT: INPUT SIGNAL IS GIVEN FOT CVT SUBSYSTEM.
VEHICLE SPEED OUTPUT SCOPE: OBSERVATION FROM THE PLOT THAT VELOCITY IS ALMOST CONSTANT AFTER 40 SECONDS AND SIGNAL BUILDERS HAVE CONSTANT AND VARIABLE SIGNAL.
CVT SHAFT SPEED OUTPUT: SPEED BECOMES ALMOST CONSTANT AFTER 40 SECONDS UPTO 80 SEC IF WE GIVE SIMULATION TIME 80 SEC, IF WE GIVE 200 SECONDS SPEED IS AGAIN CONSTANT AFTER 40 SECONDS UPTO 200 SECONDS.
MODEL OF BAJA ATV MODEL WITH DASHBOARD:
- IN THIS SAME BLOCKS ARE USED WITH CVT. THE TYPE OF INPUTS ARE CHANGED FOR SOLUTION.
- IN THE OTHER ONE WE GIVE SIGNAL BUILDER AS INPUT BUT HERE WE GIVE A CONSTANT BLOCK. CONSTANT BLOCKS ARE CONNECTED TO THE KNOBS.
- DASHBOARD IS ADDED TO MODEL/ IT CONTAINS TWO KNOBS AND TWO CIRCULAR GUAGES.
- KNOBS ARE USED FOR CHANGING THE INPUT VALUES OF THROTTLE AND BRAKE.
- FOR INPUT BRAKE KNOB LIMITS ARE 0 AND0.5 AND FOR THROTTLE INPUT KNOB, LIMITS ARE 0.3 AND 1.
- GAUGES ARE USED FOR SENSING THE RPMAND VELOCITY.
- THESE ARE CHANGING DURING THE SIMULATION IS DONE. GUAGES ARE CONNECTED WITH THE HELP OF LOG SIGNALS
- THE OUTPUT FRO VEHICLE BODY IS CONNECTED TO GUAGE AND ANOTHER ONE IS CONNECTED TO ENGINE SENSOR.
- RUN THE SIMULATION FOR INFINITY SAMPLE TIME AND CHANGE THE VALUES AT KNOB WHILE THE SIMULATION IS DONE.
SCOPE FOR INPUT AND VEHICLE SPEED:
- we observe that changes made through the knobs for throttle and brake . velocity is output for the vehicle body.
SCOPE- CVT SHAFT SPEED: CVT INPUT AND OUTPUT ARE COMPARED. THE ENGINE SPEED IS REDUCED BY CVT RATIO.
BAJA ATV MODEL WITH LOOKUP TABLE:
- IN THIS MODEL WE CHANGE THE INPUT TYPE FOR CVT SUBSYSTEM.
- WE ARE TAKING VALUES FROM THE WORKSPACE.
- VALUES ARE CVT RATIO AND CVTR ARE IN WORKSPACE.
BAJA ATV MODEL WITHOUT DASHBOARD:
HERE WE SEE THE OUTPUT RESULTS IN COMMAND WINDOW ADN IN WORKSPACES
WE CAN SEE THE ENGINE TORQUE SPEED CURVE.
CVT SHAFT SPEED AND VEHICLE SPEED.
BAJA ATV MODEL WIT LOOUP TABLE NO DASHBOARD:
- IN THIS MODEL WHERE DASNBOARD IS NOT USED AND INPUTS ARE CHANGED. THIS TYPE OF INPUT FOR THROTTLE AND BRAKE IS CHANGED.
- STEP BLOOCKS ARE USED FOR GRAPH AND IS BUILT FOR GIVEN TO THE ENGINE. STEP TIME OF 30 WITH INITIAL VALUE 0.3 IS USED FOR THROTTLE INPUT STEP BLOCK.
- STEP TIME OF 35 AND INITIAL VALUES IS GIVEN AS 0 FOR BRAKE INPUT STEP BLOCK.
- 2-D BLOCK LOOKUO TABLE IS USED FOR CVT AND LINEAR METHODS AR USED .
LOOKUP TABLE:
WE CAN OBSERVE THAT CVT RATIO IS CHANGED FROM 3.5 TO 0.5.
CONSTANT VELOCITY IS ACHIEVED AFTER SOETIME.
CVT RATIO: CVT RATIO IS CHANGED FROM 2.3 TO 1.8 IN SAMPLE TIME OF 80 SEC.
BAJA ATV MODEL WITH DASHBOARD:
- DASHBOARD WITH LOOKUP TABLE IS USED FOR SOLVING,.
- IN DASHBOARD, THROTTLE AND BRAKE INPUTS ARE CONTROLLED THE KNOBS.
CVT RATIO: WEE OBSERVE THAT WHEN CVT RATIO IS INCREASED THE THROTTLE IS DECREASED AND VICE VERSA.
AS CVT RATIO INCREASES BRAKING INCREASES AND VICE VERSA.
VEHICLE SPEED: WE OBSERVE THAT VELOCITY AND INPUTS ARE COMPARED, WHEN BRAKE IS APPLIED SPEED IS DECREASED.
REFERENCES:
https://en.wikipedia.org/wiki/Continuously_variable_transmission
https://auto.howstuffworks.com/cvt.htm
https://in.mathworks.com/support/search.html?q=inertia%20block&page=1
https://in.mathworks.com/help/
https://en.wikipedia.org/wiki/Baja_SAE
CONCLUSION:
THEREFORE , BAJA ATV MODEL IS STUDIED WITH CONTINOUS VARIABLE TRASMISSION.