Week 2- 2R Robotic Arm Challenge
% forward kinematics for 2R robotic arm

clear all
close all
clc

% input
l1=1;
l2=0.5;

theta1 = linspace(0,90,4);
theta2 = linspace(0,90,4);

ct=1;
  for  i = 1:length(theta1)
    THETA1=theta1(i);

       for  j=1:length(theta2)
        THETA2=theta2(j)

        x0=0;
        y0=0;

        x1=l1*cosd(THETA1);
        y1=l1*sind(THETA1);

        x2=x1+l2*cosd(THETA2);
        y2=y1+l2*sind(THETA2);

        %potting
        hold on
        plot([x0 x1],[y0 y1],[x1 x2],[y1 y2],'linewidth',3)
        axis([-0.1 1.5 0 1.5])
        pause(0.3);
     M(ct)=getframe(gcf);
        ct=ct+1;
    end
end
movie(M)
videofile=VideoWriter('forward kinematics.avi','Uncompressed AVI');
open(videofile)
writeVideo(videofile,M)
close(videofile)
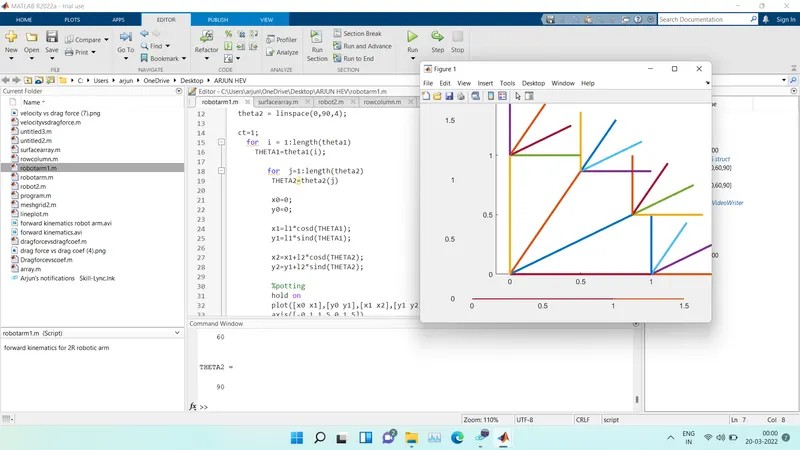
FIG=OUTPUT OF FORWARD KINEMATICS ROBOTIC ARM
Above fig indicates the plot for the for the output of the program which is made for the simulation of forward kinematics robot arm.
LINK =ANIMATION FOR FORWARD KINEMATICS ROBOTIC ARM
https://drive.google.com/file/d/1UAEmRJPwyyeKSKG0FVZZNSjmsgTTY-5w/view?usp=sharing
REPORT
THE PROGRAM FOR FORWARD KINEMATICS CHAIN FOR ROBOTIC ARM.THE PROGRAM IS MADE SIMPLE WITH MATLAB FOR SIMULATION. WHILE DOING PROGRAM THERE WAS LOTS OF DIFFICULTIES WHILE RUNNING THE PROGRAM.THE SCREENSHOTS ARE ATTACHED LIKE WHAT PROBLEMS I FACED DURING THE PROGRAM.
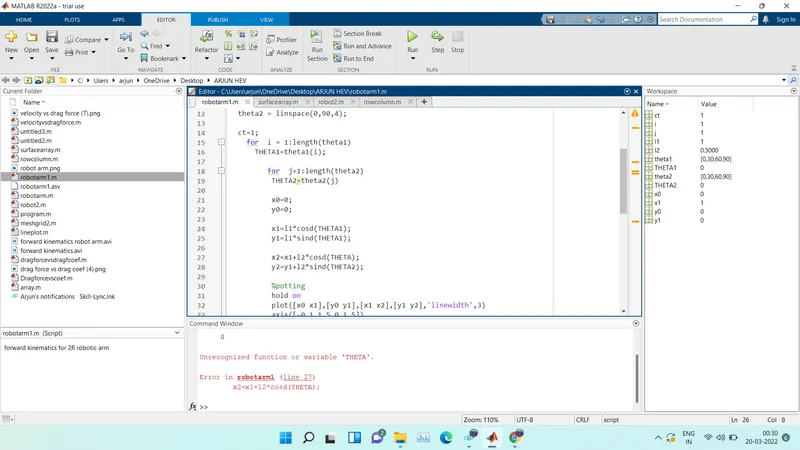
FIG-ERROR IN PROGRAM
THE ABOVE FIG SHOWS THE ERROR WHILE RUNNING THE PROGRAM.THE ERROR OCCURE DUE TO WRONG (INVALID) INPUT PUT DURRING THE TYPING OG PROGRAM.FOR RESOLVING THE PROGRAM THERE WERE FEW IMPLEMENTS THAT WERE DONE IN PROGRAM AND AFTER THAT THE PROBLEM GOT SOVED.
THE BELOW FIG SHOWS THE RESOLVED PROBLEM FOR ERROR OCCURED.
FIG=SOLVED PROBLEM
THE PROGRAM IS BASICALLY PERFORME IN INDUSTRIES FOR ACTUAL SIMULATION OF ROBOTIC ARM BEFORE PERFOMING THE ACTUAL WORKING ON THE ACTUAL ROBOT.
THE NEW THINGS IN THE PROGRAM IS TO LEARN HOW TO MAKE ANIMATION VIDEO FILE IN MATLAB WHILE PERFOMING THE PROGRAM SIMULTENIOUSLY.WE GOT MULTIPLE RESULTS FOR THE MULTIPLE INPUTS AS WE CHANGE THE INPUTS WE CAN GET DIFFERNT OUTPUT.
THE DATA FOR THE OUTPUT SHOWN IN FIG.
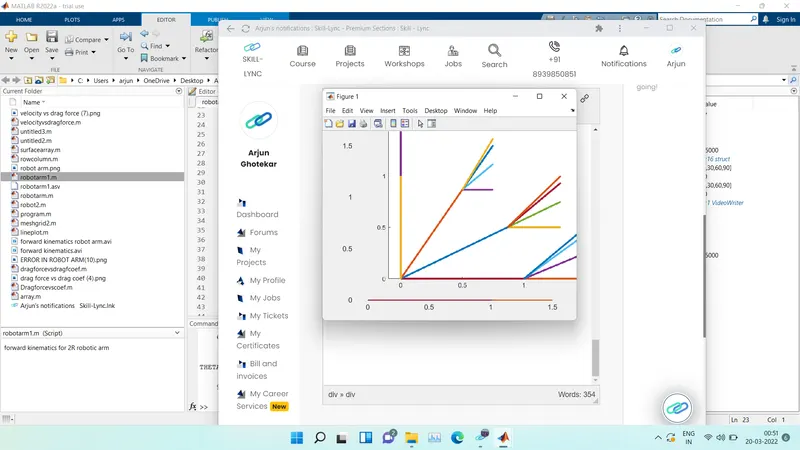
FIG=OUTPUT OF PROGRAM