Project - Position control of mass spring damper system
Obtain the transfer function of a mass spring damper system and use it in the model. Add a PID controller to adjust the force on mass so that its position follows a reference signal.
Take m = 3.6; %kg k = 400; %N/m c = 100; %Ns/m
1.TRANSFER FUNCTION:
F = m*a
F = forces
m = Mass
a = Acceleration
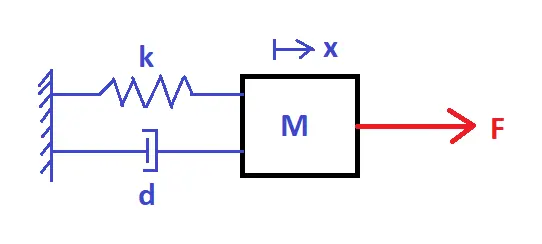
Mass Spring Damper System
k = the spring stiffness
d = damping coefficient
Spring Force :
Fs = k*x
Damping Force:
Fd = d*(dx/dt)
F = m*a
ΣF = m*(d^2x/dt^2)
− Fs − Fd + F = m*(d^2x/dt^2)
F = m*(d^2x/dt^2) + Fd + Fs
substitute Fs and Fd values:
F = m*(d^2x/dt^2) + d*(dx/dt) + k*x
Laplace Transform to the above equation :
F(s) = m*(s^2*x(s)) + d*(s*x(s)) + k*x(s)
F(s) = (m*s^2 + d*s + k)*x(s)
TRANSFER FUCNTION:
x(s)/F(s) = 1/(m*s^2 + d*s + k)
2. TO FIND KP AND KD VALUES:
MATLAB CODE :
m=3.6;
k=400;
c=100;
A=[0 1;-k/m -c/m];
B=[0 1/m]';
zeta=0.5;
fn=1;
wn=2*pi*fn;
p1=-zeta*wn+wn*sqrt(zeta^2-1);
p2=-zeta*wn-wn*sqrt(zeta^2-1);
P=[p1;p2];
K=place(A,B,P);
RESULTS:
A =
[0 1.0000
-111.1111 -27.7778]
B =
[0
0.2778]
K =
-257.8777 -77.3805
HERE
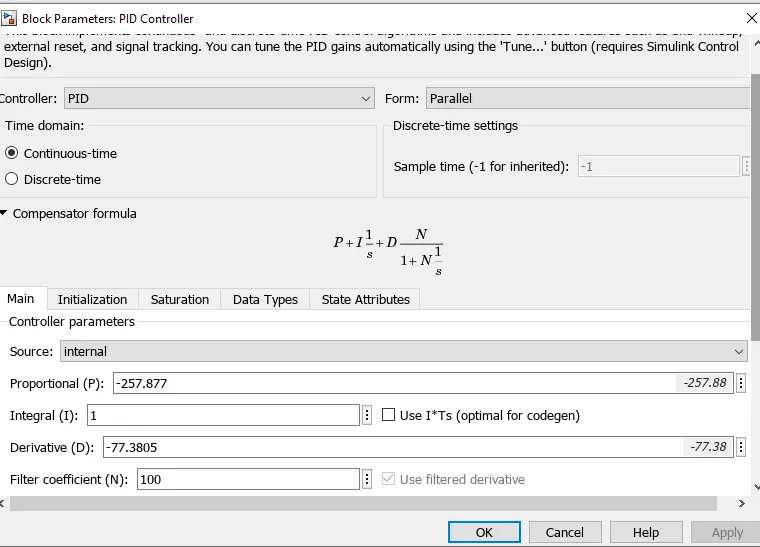
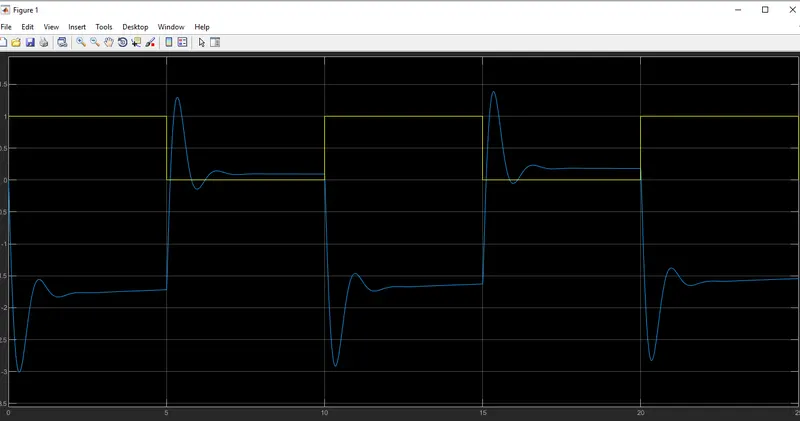
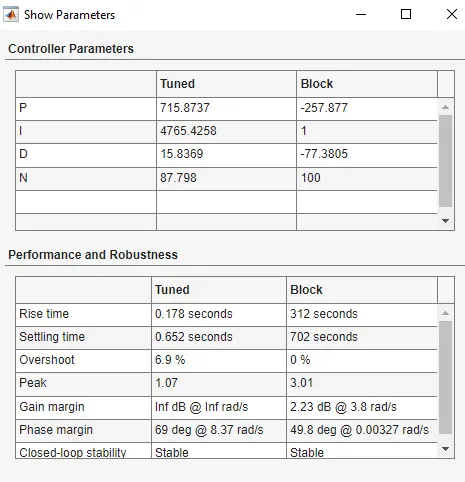
kp=-257.8777
kd=-77.3805
2. TO BUILD SIMULINK MODEL
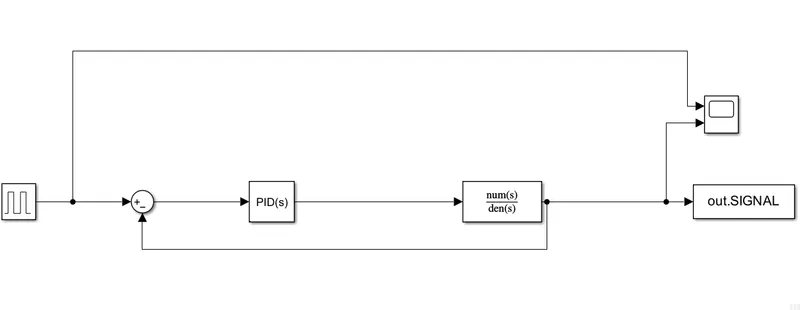
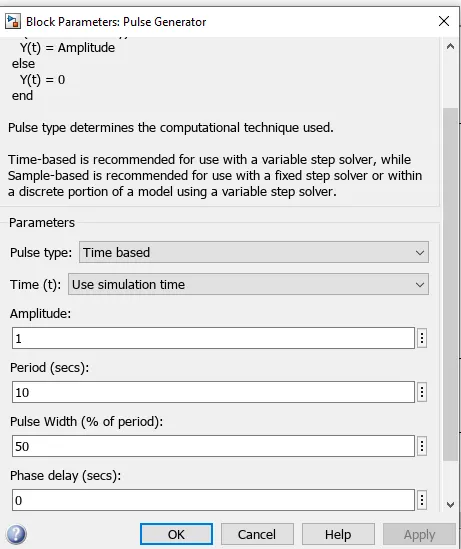
BASIC PARAMETERS USED IN BLOCKS:
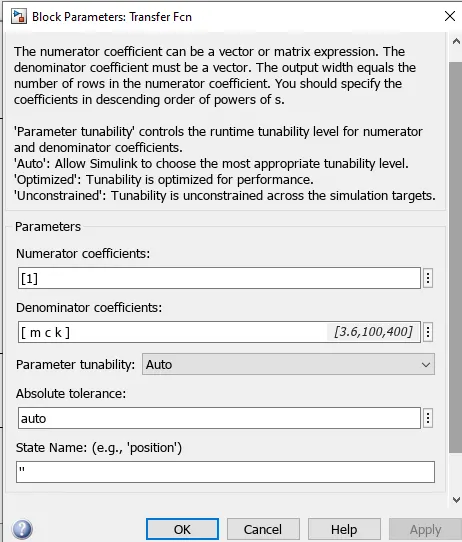
BEFORE PID TUNING :
AFTER PID AUTOMATIC TUNING :
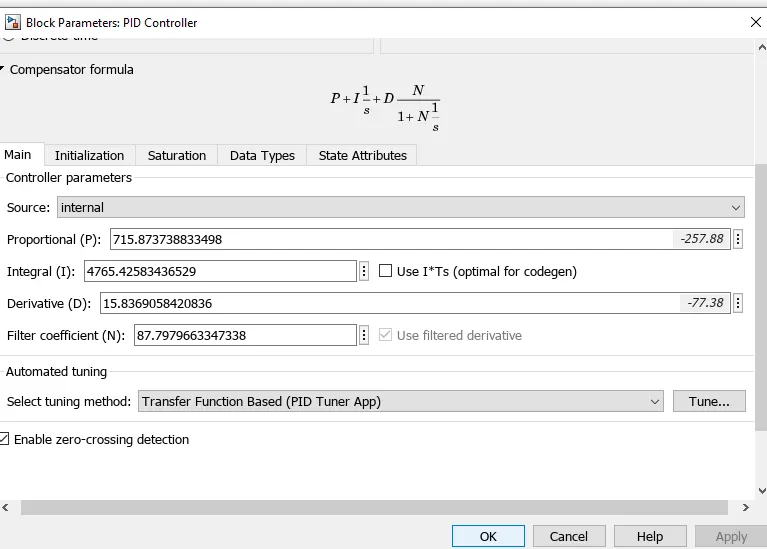
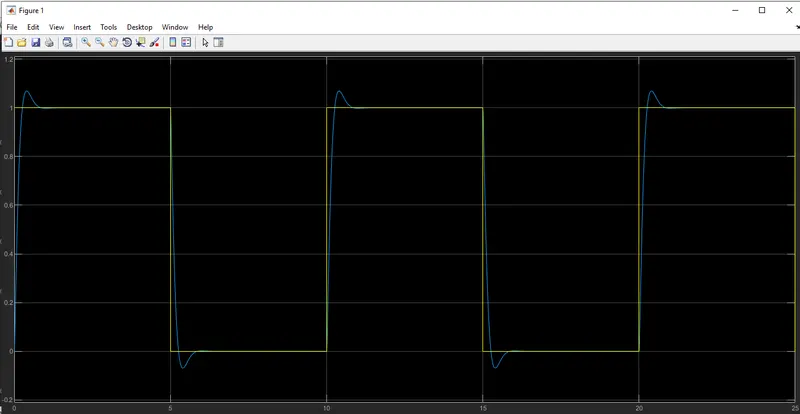
AFTER PID TUNING PARAMETERS CHANGED
KP=715.87
KD=15.83
KI=4765.42
RESULTS:
TRANSFER FUNCTION OBTAINED
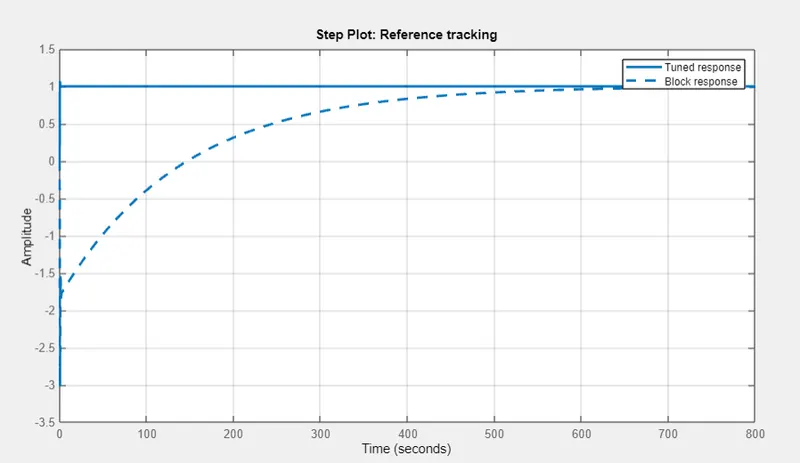
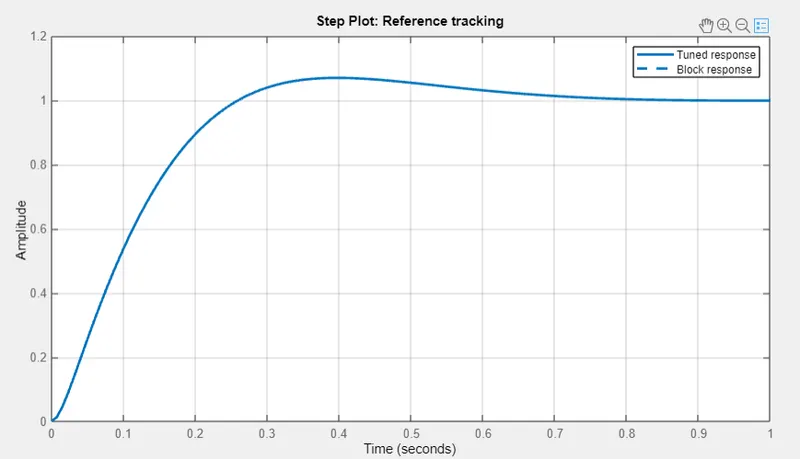
PID CONTROLLER TUNED AND THE OUTPUT SIGNAL FOLLOWS THE REFERENCE SIGNAL