Project 2 Adaptive Cruise Control
PROJECT-
ADAPTIVE CRUISE CONTROL::--
AIM:
- TO DEVELOP THE ADAPTIVE CRUISE CONTROL FEATURE AS PER THE REQUIREMENT DOCUMENT USING MATLAB SIMULINK.
- TO FOLLOW ALL THE MBD RELATED PROCESSES SUSH AS REQUIREMENT TAGGING & TRACEBILLITY,SLDD CREATION,CONFIGURATION PARAMETER CHANGES,MODEL ADVISOR CHECK &CODE GENERATION.
ACC(ADAPTIVE CRUISE CONTROLL)::__
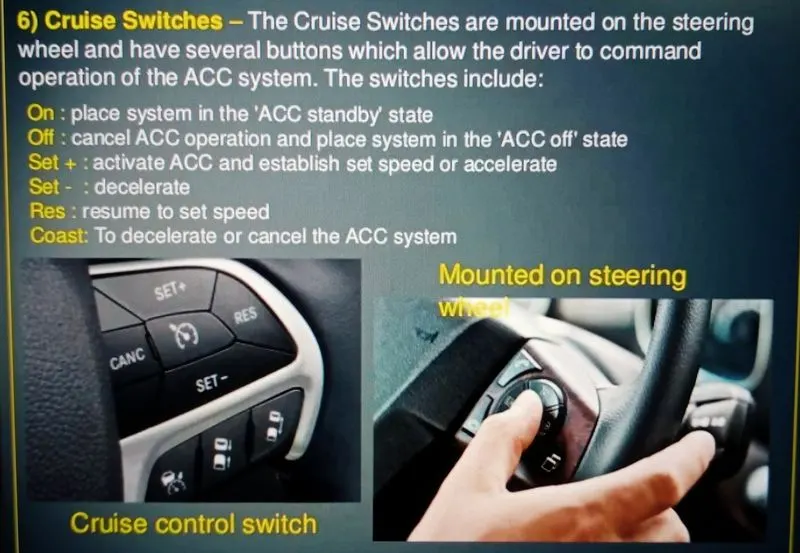
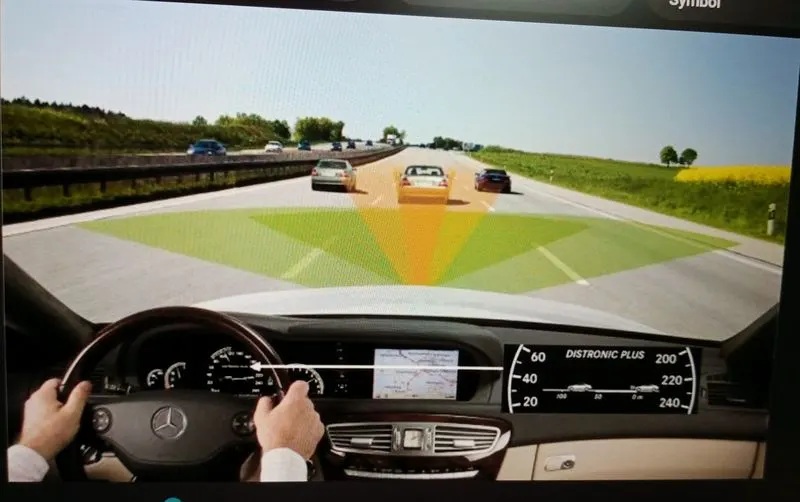
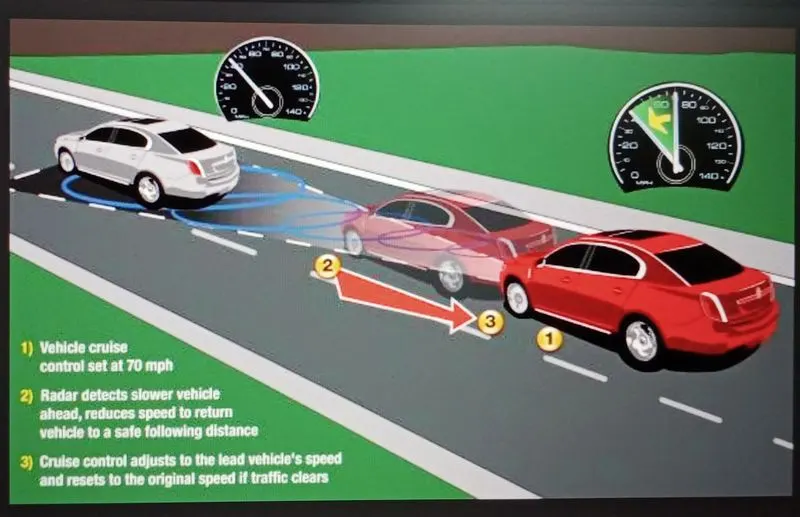
THE MAIN REASON BEHIND CRUISE CONTROLL TECHNOLOGY IS TO MAKE DRIVER RELAX BEHIND THE WHEEL,BECAUSE OF THIS ,THEIR DRIVING EXPERIENCE BECOMES SAFER,THRILLING AND ALSO SAVES THE FUEL CONSUMPTION.BY MONITORING OTHER VEHICLE AND OBJECT ON THE ROAD.IT HELPS THE DRIVER KEEP A STEADY VEHICLE SPEED AT A GIVEN MOMENT.THE DRIVER CAN SET YHEIR PREFERENCE REGARDING CERTAIN FACTORS,SUCH AS THE DISTANCE TO THE CAR IN FORNT,DRIVING MODE.AS LESS EXPENSIVE SENSORS REACHED THE MARKET,ADAPTIVE CRUISE CONTROL IS STEADILY BECOMING A STANDERD FEATURE IN NEW VEHICLE TODAY.
IN SLOW-MOVING TRAFFIC,IT AUTOMATICALLY STOPS OR STARTS VEHICLE MOVEMENT UNDER DRIVER SUPERVISON.THE CAR WILL BREAK AND ACCELERATE ON ITS OWN,WHILE MAINTAINING A SAFE DISTANCE FROM THE VEHICLE IN FORNT.THIS IS DONE BY FUSING CAMERA OBSEVATION AND MAP DATA TO PROVIDE RELIABLE RESTRICTION INFORMATION.
ACC THAT USES SENSORY DATA TO PREDICT THE ACTIONS OF NEIGHBOURING VEHICLES.THIS MEANS THAT YOUR CAR MIGHT SLOW DOWN TO BREAK FOR ANOTHER VEHICLE SUDDENLY SWITCHING LANES AND,IN DOING SO PROMOTES PASSENGER SAFETY.
REQUIREMENT1-LEAD VEHICLE-
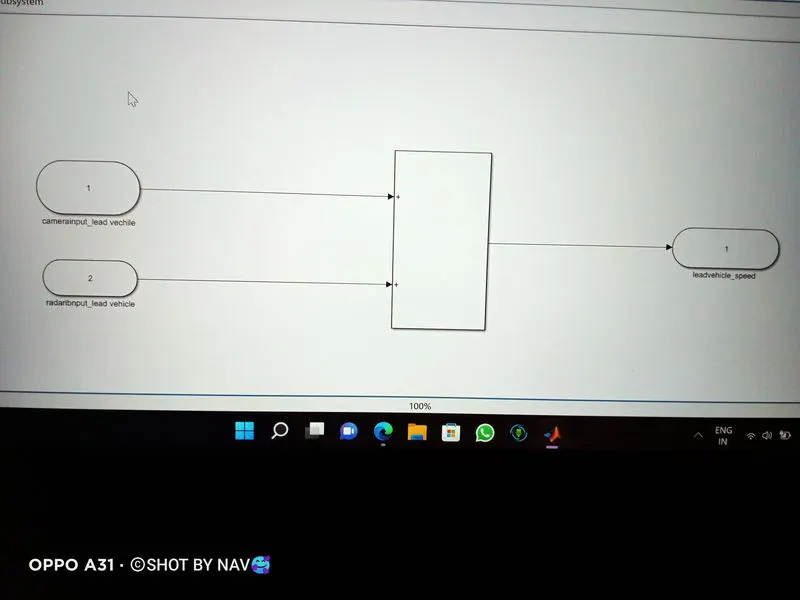
- LEAD VEHICLE IS A VEHICLE WHICH IS DRIVIBG IN THE ROAD AHEAD OF OUR DRIVE VEHICLE.TWO INPUT SIGNALS
- IDEALLY SENSOR FUSION TECHNIQUES WILL BE DEPLOYED TO PROCESS & ANALYZE DAT FROM CAMERA & RADAR.FOR COMPLEXITY REASONS,LETS NOT ADAPT TO ANY SUCH ALGORITHMS.
- SPEED DATA OF THE LEAD VEHICLE IS CRITICAL IN IMPLEMENTING THE ADAPTIVE CRUISE CONTROL ALGORITHM.
ACCORDING TO THE GIVEN LOGIC,THE SUBSYESTEM IS CREATED AND ADDED BOTH THE SIGNALS AND IS GIVEN AS THE SUBSYESTEM OUTPUT AS LEADVEHICLE_SPEED.
THE INPUT SIGNALS LABELS OF THE SUBSYESTEM ARE PROPAGATED AND OUTPUT SIGNAL LABELS ARE RESOLVE TO SIMULINK SIGNAL OBJECT.
BUT IT IS NOT EXACTLY AS THE ORIGINALSYESTEM.THE ACTUAL SYESTEM COLLECTS THE DATA FORM THE CAMERA AND RADDER AND ACCORDING TO THE DATA THE ALGORITHM WORKS OUT AND DETECTS THE LEAD VEHICLE SPEED
REQUIREMENT2 DRIVE VEHICLE-
- DRIVE VEHICLE IS THE VEHCILE DRIVEN BY THE USER & THIS IS THE VEHICLE WHICH HAS ACC ALGORITHM IN IT.
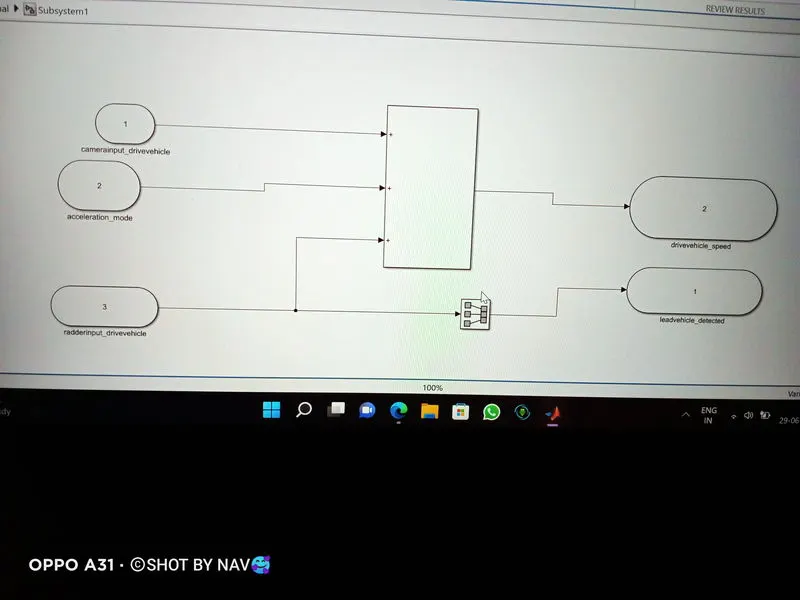
- LIKE THE LEAD VEHICLE,DRIVE VEHICLE ALGORITHM ALSO HAS 2 INPUT SIGNALS.
- LIKE THE AVOVE REQUIREMENT,SENSOR FUSION TECHNIQUES WILL ALSO BE DEPLOYED HERE,FOR COMPLEXITY REASONS WE ARE IGNORING THEM.
- TWO OUTPUT SIGNALS COME FROM THIS SUBSYESTEM.
ACCORDING TO THE GIVEN LOGIC,THE INPUT SIGNALS ARE ADDED TO THE GET DRIVE VEHICLE SPEED.BUT ACCORDING TO THE MAB GUIDELINES THE ONLY TWO SIGNALS MUST BE ADDED HENCE TWO ADD BLOCK IS USED.THEN THE RADDER INPUT IS THE LEAD VEHICLE DETECTED.BUT WE CANNOT GIVE TWO NAMES TO THE SIGNAL ACCORDING TO MAB GUIDELINS.HENCE SIGNAL CONVERSATION BLOCK IS USED.
BUT IT IS NOT EXACTLY AS THE ORIGINAL SYESTEM.THE ACTUAL SYESTEM COLLECTS THE DATA FORM THE CAMERA AND RADER AND ACCIORDING TO THE DATA THE ALGORITHM WORKS OUT AND DETECTS THE DRIVE VEHICLE SPEED.
REQUIREMENT3-ADAPTIVE CRUISE CONTROL ALGORITHM;
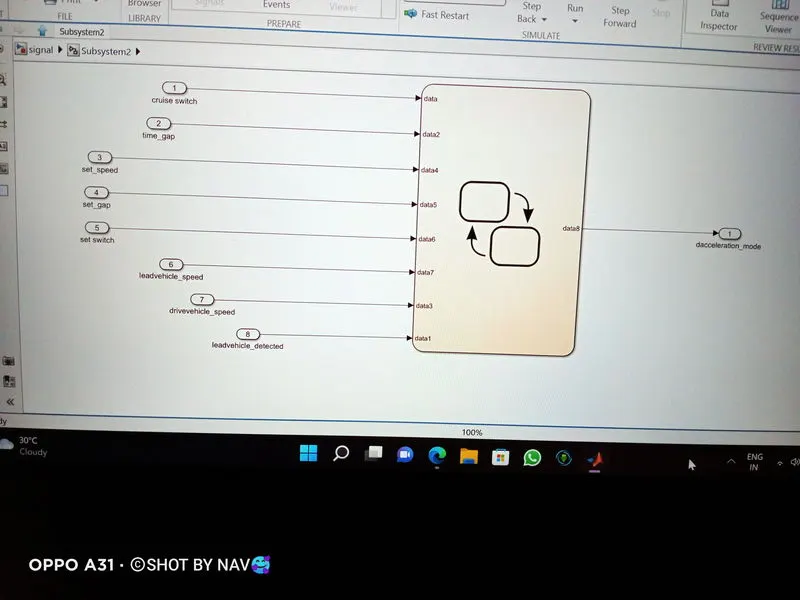
- ADAPTIVE CRUISE CONTROL FEATURE HAS THREE MAJOR MODES OF OPERATION;OFF MODE,STANDBY MODE&ON MODE.THE PARTICULAR REQUIREMENT HAS TO BE IMPLEMENTED AS STATE MACHINE LOGIC IN SIMULINK.
- THE INPUT SIGNALS TO THIS STATE MACHINE SYESTEM.
- ALSO,THE OUTPUT SIGNALS FROM REQUIREMENT 2 IS FED BACK AS AN INPUT SIGNAL INTI THIS STATE MACHINE BLOCK.
- OUTPUT FROM THIS SUBSYESTEM IS A SIGNAL WHICH GOVERNS THE VEHICULAR SPEED OF THE DRIVE VEHICLE WHICH AUTOMATICALLY ADJUSTS ITS SPEED & VELOCITY TO MATCH THE LEAD VEHICLE.
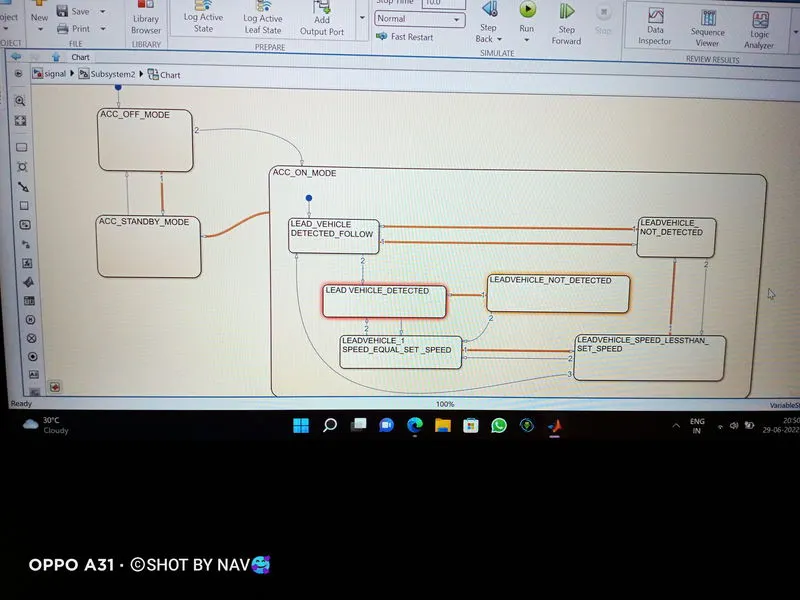
REQUIREMENT 3A-ACC OFF MODFE STATE LOGIC-
- THIS IS THE DEFAULT STATE INSIDE STATE MACHINE LOGIC.
- THIS STATE IS GOVERNED BY THE INPUT SIGNAL CRUISE SWITCH.
- IF CRUISE SWITCHES EQUAL TO 1,STATE ACC STANDBY MODE WILL GET ACTIVATED,IF CRUISESWITCH IS EQUAL TO 0,STATE ACC OFF MODE WILL GET ACTIVATED,FROM EITHER ACC ON MODE OR STANDBY MODE.
REQUIREMENT3-ACC ON MODE STATE LOGIC:
THIS STATE WILL BE ACTIVATED WHEN INPUT SIGNAL SETSWITCH IS EQUAL TO 1.THERE ARE 6 SUB STATES TO THIS STATE LOGIC;THEY ARE;
- LEADVEHICLE_DETECTED_FOLLOW
- LEADVEHICLE_NOT_DETECTED
- LEADVEHICLE _NOT_DETECTED_RESUME
- LEADVEHICLE_SPEED_LESSTHAN_SET_SPEED
- LEADVEHICLE_SPEED_EQUAL_SET_SPEED
SUMMARY::-
THE ACC IS DESIGNED ACCORDING TO THE REQUIREMENTS.THE CODE IS GENERATED BY USING EMBEDDED VODER.THERE ARE MANY ADVANNCEMENTS IN THE ADAPTIVE CRISE CONTROL LIKE TURN BY ACC,THE VEHICLE AUTOMATICALLY CHANGES THE SPEED ACCORDING TO THE ROAD CONDITION,TRAFFIC,TURNING ABD SLOPE.THESE WEATHER CONDITION MAY AFFECT THE SENSOR OUTPUT WHICH MAY LEAD TO SERIOUS DAMAGE TO VEHICLE AND DRIVER.
MODELS:::-----
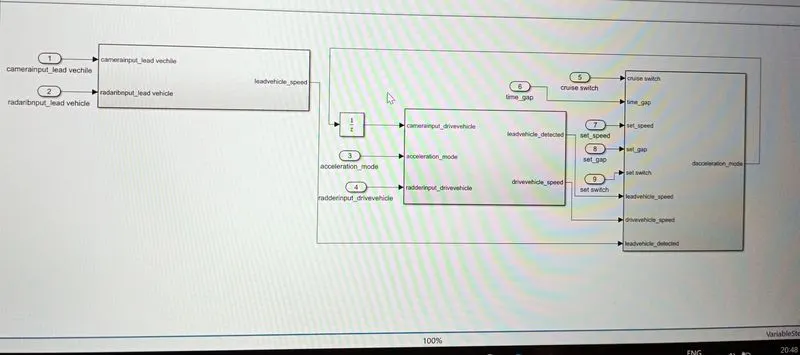
ALL THE MODELS WHERE ALSO FILED..