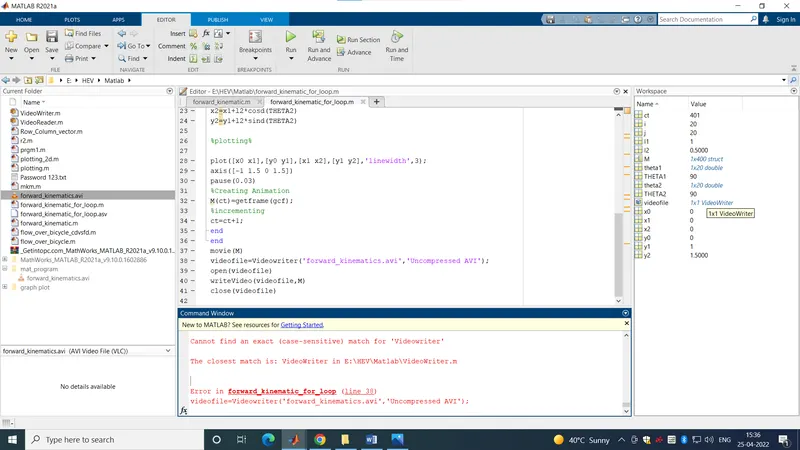
In this error,videowriter is case sensitive.
So,v & w needs to be in uppercase.
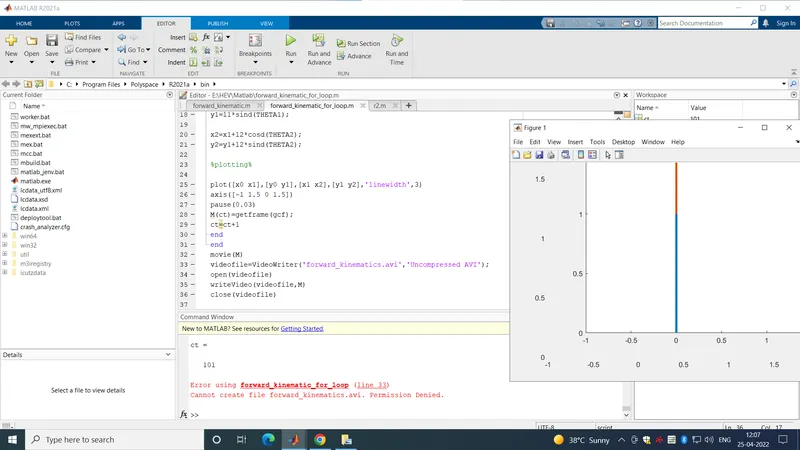
In this error, program is unable to save the animation movie.
Video reader and video writer file is missing in current folder. So, solution is to copy and paste the required file in current folder.
https://youtu.be/zAR0QlQVo7Y
Output:
l1=1
l2=0.5
x1 = 0.7357
y1 = 0.6773
x2 =
0.7357
y2 =
1.1773
THETA1 =
47.3684
THETA2 =
0
x1 =
0.6773
y1 =
0.7357
x2 =
1.1773
y2 =
0.7357
THETA2 =
4.7368
x1 =
0.6773
y1 =
0.7357
x2 =
1.1756
y2 =
0.7770
THETA2 =
9.4737
x1 =
0.6773
y1 =
0.7357
x2 =
1.1705
y2 =
0.8180
THETA2 =
14.2105
x1 =
0.6773
y1 =
0.7357
x2 =
1.1620
y2 =
0.8585
THETA2 =
18.9474
x1 =
0.6773
y1 =
0.7357
x2 =
1.1502
y2 =
0.8981
THETA2 =
23.6842
x1 =
0.6773
y1 =
0.7357
x2 =
1.1352
y2 =
0.9366
THETA2 =
28.4211
x1 =
0.6773
y1 =
0.7357
x2 =
1.1170
y2 =
0.9737
THETA2 =
33.1579
x1 =
0.6773
y1 =
0.7357
x2 =
1.0959
y2 =
1.0092
THETA2 =
37.8947
x1 =
0.6773
y1 =
0.7357
x2 =
1.0719
y2 =
1.0428
THETA2 =
42.6316
x1 =
0.6773
y1 =
0.7357
x2 =
1.0451
y2 =
1.0744
THETA2 =
47.3684
x1 =
0.6773
y1 =
0.7357
x2 =
1.0159
y2 =
1.1036
THETA2 =
52.1053
x1 =
0.6773
y1 =
0.7357
x2 =
0.9844
y2 =
1.1303
THETA2 =
56.8421
x1 =
0.6773
y1 =
0.7357
x2 =
0.9508
y2 =
1.1543
THETA2 =
61.5789
x1 =
0.6773
y1 =
0.7357
x2 =
0.9153
y2 =
1.1755
THETA2 =
66.3158
x1 =
0.6773
y1 =
0.7357
x2 =
0.8781
y2 =
1.1936
THETA2 =
71.0526
x1 =
0.6773
y1 =
0.7357
x2 =
0.8396
y2 =
1.2086
THETA2 =
75.7895
x1 =
0.6773
y1 =
0.7357
x2 =
0.8000
y2 =
1.2204
THETA2 =
80.5263
x1 =
0.6773
y1 =
0.7357
x2 =
0.7596
y2 =
1.2289
THETA2 =
85.2632
x1 =
0.6773
y1 =
0.7357
x2 =
0.7186
y2 =
1.2340
THETA2 =
90
x1 =
0.6773
y1 =
0.7357
x2 =
0.6773
y2 =
1.2357
THETA1 =
52.1053
THETA2 =
0
x1 =
0.6142
y1 =
0.7891
x2 =
1.1142
y2 =
0.7891
THETA2 =
4.7368
x1 =
0.6142
y1 =
0.7891
x2 =
1.1125
y2 =
0.8304
THETA2 =
9.4737
x1 =
0.6142
y1 =
0.7891
x2 =
1.1074
y2 =
0.8714
THETA2 =
14.2105
x1 =
0.6142
y1 =
0.7891
x2 =
1.0989
y2 =
0.9119
THETA2 =
18.9474
x1 =
0.6142
y1 =
0.7891
x2 =
1.0871
y2 =
0.9515
THETA2 =
23.6842
x1 =
0.6142
y1 =
0.7891
x2 =
1.0721
y2 =
0.9900
THETA2 =
28.4211
x1 =
0.6142
y1 =
0.7891
x2 =
1.0539
y2 =
1.0271
THETA2 =
33.1579
x1 =
0.6142
y1 =
0.7891
x2 =
1.0328
y2 =
1.0626
THETA2 =
37.8947
x1 =
0.6142
y1 =
0.7891
x2 =
1.0088
y2 =
1.0962
THETA2 =
42.6316
x1 =
0.6142
y1 =
0.7891
x2 =
0.9821
y2 =
1.1278
THETA2 =
47.3684
x1 =
0.6142
y1 =
0.7891
x2 =
0.9529
y2 =
1.1570
THETA2 =
52.1053
x1 =
0.6142
y1 =
0.7891
x2 =
0.9213
y2 =
1.1837
THETA2 =
56.8421
x1 =
0.6142
y1 =
0.7891
x2 =
0.8877
y2 =
1.2077
THETA2 =
61.5789
x1 =
0.6142
y1 =
0.7891
x2 =
0.8522
y2 =
1.2289
THETA2 =
66.3158
x1 =
0.6142
y1 =
0.7891
x2 =
0.8151
y2 =
1.2470
THETA2 =
71.0526
x1 =
0.6142
y1 =
0.7891
x2 =
0.7766
y2 =
1.2620
THETA2 =
75.7895
x1 =
0.6142
y1 =
0.7891
x2 =
0.7370
y2 =
1.2738
THETA2 =
80.5263
x1 =
0.6142
y1 =
0.7891
x2 =
0.6965
y2 =
1.2823
THETA2 =
85.2632
x1 =
0.6142
y1 =
0.7891
x2 =
0.6555
y2 =
1.2874
THETA2 =
90
x1 =
0.6142
y1 =
0.7891
x2 =
0.6142
y2 =
1.2891
THETA1 =
56.8421
THETA2 =
0
x1 =
0.5469
y1 =
0.8372
x2 =
1.0469
y2 =
0.8372
THETA2 =
4.7368
x1 =
0.5469
y1 =
0.8372
x2 =
1.0452
y2 =
0.8785
THETA2 =
9.4737
x1 =
0.5469
y1 =
0.8372
x2 =
1.0401
y2 =
0.9195
THETA2 =
14.2105
x1 =
0.5469
y1 =
0.8372
x2 =
1.0316
y2 =
0.9599
THETA2 =
18.9474
x1 =
0.5469
y1 =
0.8372
x2 =
1.0199
y2 =
0.9995
THETA2 =
23.6842
x1 =
0.5469
y1 =
0.8372
x2 =
1.0048
y2 =
1.0380
THETA2 =
28.4211
x1 =
0.5469
y1 =
0.8372
x2 =
0.9867
y2 =
1.0751
THETA2 =
33.1579
x1 =
0.5469
y1 =
0.8372
x2 =
0.9655
y2 =
1.1106
THETA2 =
37.8947
x1 =
0.5469
y1 =
0.8372
x2 =
0.9415
y2 =
1.1443
THETA2 =
42.6316
x1 =
0.5469
y1 =
0.8372
x2 =
0.9148
y2 =
1.1758
THETA2 =
47.3684
x1 =
0.5469
y1 =
0.8372
x2 =
0.8856
y2 =
1.2050
THETA2 =
52.1053
x1 =
0.5469
y1 =
0.8372
x2 =
0.8541
y2 =
1.2317
THETA2 =
56.8421
x1 =
0.5469
y1 =
0.8372
x2 =
0.8204
y2 =
1.2557
THETA2 =
61.5789
x1 =
0.5469
y1 =
0.8372
x2 =
0.7849
y2 =
1.2769
THETA2 =
66.3158
x1 =
0.5469
y1 =
0.8372
x2 =
0.7478
y2 =
1.2951
THETA2 =
71.0526
x1 =
0.5469
y1 =
0.8372
x2 =
0.7093
y2 =
1.3101
THETA2 =
75.7895
x1 =
0.5469
y1 =
0.8372
x2 =
0.6697
y2 =
1.3219
THETA2 =
80.5263
x1 =
0.5469
y1 =
0.8372
x2 =
0.6292
y2 =
1.3303
THETA2 =
85.2632
x1 =
0.5469
y1 =
0.8372
x2 =
0.5882
y2 =
1.3355
THETA2 =
90
x1 =
0.5469
y1 =
0.8372
x2 =
0.5469
y2 =
1.3372
THETA1 =
61.5789
THETA2 =
0
x1 =
0.4759
y1 =
0.8795
x2 =
0.9759
y2 =
0.8795
THETA2 =
4.7368
x1 =
0.4759
y1 =
0.8795
x2 =
0.9742
y2 =
0.9208
THETA2 =
9.4737
x1 =
0.4759
y1 =
0.8795
x2 =
0.9691
y2 =
0.9618
THETA2 =
14.2105
x1 =
0.4759
y1 =
0.8795
x2 =
0.9606
y2 =
1.0022
THETA2 =
18.9474
x1 =
0.4759
y1 =
0.8795
x2 =
0.9489
y2 =
1.0418
THETA2 =
23.6842
x1 =
0.4759
y1 =
0.8795
x2 =
0.9338
y2 =
1.0803
THETA2 =
28.4211
x1 =
0.4759
y1 =
0.8795
x2 =
0.9157
y2 =
1.1174
THETA2 =
33.1579
x1 =
0.4759
y1 =
0.8795
x2 =
0.8945
y2 =
1.1529
THETA2 =
37.8947
x1 =
0.4759
y1 =
0.8795
x2 =
0.8705
y2 =
1.1866
THETA2 =
42.6316
x1 =
0.4759
y1 =
0.8795
x2 =
0.8438
y2 =
1.2181
THETA2 =
47.3684
x1 =
0.4759
y1 =
0.8795
x2 =
0.8146
y2 =
1.2473
THETA2 =
52.1053
x1 =
0.4759
y1 =
0.8795
x2 =
0.7831
y2 =
1.2740
THETA2 =
56.8421
x1 =
0.4759
y1 =
0.8795
x2 =
0.7494
y2 =
1.2981
THETA2 =
61.5789
x1 =
0.4759
y1 =
0.8795
x2 =
0.7139
y2 =
1.3192
THETA2 =
66.3158
x1 =
0.4759
y1 =
0.8795
x2 =
0.6768
y2 =
1.3374
THETA2 =
71.0526
x1 =
0.4759
y1 =
0.8795
x2 =
0.6383
y2 =
1.3524
THETA2 =
75.7895
x1 =
0.4759
y1 =
0.8795
x2 =
0.5987
y2 =
1.3642
THETA2 =
80.5263
x1 =
0.4759
y1 =
0.8795
x2 =
0.5582
y2 =
1.3727
THETA2 =
85.2632
x1 =
0.4759
y1 =
0.8795
x2 =
0.5172
y2 =
1.3778
THETA2 =
90
x1 =
0.4759
y1 =
0.8795
x2 =
0.4759
y2 =
1.3795
THETA1 =
66.3158
THETA2 =
0
x1 =
0.4017
y1 =
0.9158
x2 =
0.9017
y2 =
0.9158
THETA2 =
4.7368
x1 =
0.4017
y1 =
0.9158
x2 =
0.9000
y2 =
0.9571
THETA2 =
9.4737
x1 =
0.4017
y1 =
0.9158
x2 =
0.8949
y2 =
0.9981
THETA2 =
14.2105
x1 =
0.4017
y1 =
0.9158
x2 =
0.8864
y2 =
1.0385
THETA2 =
18.9474
x1 =
0.4017
y1 =
0.9158
x2 =
0.8746
y2 =
1.0781
THETA2 =
23.6842
x1 =
0.4017
y1 =
0.9158
x2 =
0.8596
y2 =
1.1166
THETA2 =
28.4211
x1 =
0.4017
y1 =
0.9158
x2 =
0.8414
y2 =
1.1537
THETA2 =
33.1579
x1 =
0.4017
y1 =
0.9158
x2 =
0.8203
y2 =
1.1892
THETA2 =
37.8947
x1 =
0.4017
y1 =
0.9158
x2 =
0.7963
y2 =
1.2229
THETA2 =
42.6316
x1 =
0.4017
y1 =
0.9158
x2 =
0.7696
y2 =
1.2544
THETA2 =
47.3684
x1 =
0.4017
y1 =
0.9158
x2 =
0.7403
y2 =
1.2836
THETA2 =
52.1053
x1 =
0.4017
y1 =
0.9158
x2 =
0.7088
y2 =
1.3103
THETA2 =
56.8421
x1 =
0.4017
y1 =
0.9158
x2 =
0.6752
y2 =
1.3344
THETA2 =
61.5789
x1 =
0.4017
y1 =
0.9158
x2 =
0.6397
y2 =
1.3555
THETA2 =
66.3158
x1 =
0.4017
y1 =
0.9158
x2 =
0.6025
y2 =
1.3737
THETA2 =
71.0526
x1 =
0.4017
y1 =
0.9158
x2 =
0.5640
y2 =
1.3887
THETA2 =
75.7895
x1 =
0.4017
y1 =
0.9158
x2 =
0.5244
y2 =
1.4005
THETA2 =
80.5263
x1 =
0.4017
y1 =
0.9158
x2 =
0.4840
y2 =
1.4090
THETA2 =
85.2632
x1 =
0.4017
y1 =
0.9158
x2 =
0.4430
y2 =
1.4141
THETA2 =
90
x1 =
0.4017
y1 =
0.9158
x2 =
0.4017
y2 =
1.4158
THETA1 =
71.0526
THETA2 =
0
x1 =
0.3247
y1 =
0.9458
x2 =
0.8247
y2 =
0.9458
THETA2 =
4.7368
x1 =
0.3247
y1 =
0.9458
x2 =
0.8230
y2 =
0.9871
THETA2 =
9.4737
x1 =
0.3247
y1 =
0.9458
x2 =
0.8179
y2 =
1.0281
THETA2 =
14.2105
x1 =
0.3247
y1 =
0.9458
x2 =
0.8094
y2 =
1.0686
THETA2 =
18.9474
x1 =
0.3247
y1 =
0.9458
x2 =
0.7976
y2 =
1.1082
THETA2 =
23.6842
x1 =
0.3247
y1 =
0.9458
x2 =
0.7826
y2 =
1.1467
THETA2 =
28.4211
x1 =
0.3247
y1 =
0.9458
x2 =
0.7644
y2 =
1.1838
THETA2 =
33.1579
x1 =
0.3247
y1 =
0.9458
x2 =
0.7433
y2 =
1.2193
THETA2 =
37.8947
x1 =
0.3247
y1 =
0.9458
x2 =
0.7193
y2 =
1.2529
THETA2 =
42.6316
x1 =
0.3247
y1 =
0.9458
x2 =
0.6926
y2 =
1.2845
THETA2 =
47.3684
x1 =
0.3247
y1 =
0.9458
x2 =
0.6633
y2 =
1.3137
THETA2 =
52.1053
x1 =
0.3247
y1 =
0.9458
x2 =
0.6318
y2 =
1.3404
THETA2 =
56.8421
x1 =
0.3247
y1 =
0.9458
x2 =
0.5982
y2 =
1.3644
THETA2 =
61.5789
x1 =
0.3247
y1 =
0.9458
x2 =
0.5627
y2 =
1.3856
THETA2 =
66.3158
x1 =
0.3247
y1 =
0.9458
x2 =
0.5255
y2 =
1.4037
THETA2 =
71.0526
x1 =
0.3247
y1 =
0.9458
x2 =
0.4870
y2 =
1.4187
THETA2 =
75.7895
x1 =
0.3247
y1 =
0.9458
x2 =
0.4474
y2 =
1.4305
THETA2 =
80.5263
x1 =
0.3247
y1 =
0.9458
x2 =
0.4070
y2 =
1.4390
THETA2 =
85.2632
x1 =
0.3247
y1 =
0.9458
x2 =
0.3660
y2 =
1.4441
THETA2 =
90
x1 =
0.3247
y1 =
0.9458
x2 =
0.3247
y2 =
1.4458
THETA1 =
75.7895
THETA2 =
0
x1 =
0.2455
y1 =
0.9694
x2 =
0.7455
y2 =
0.9694
THETA2 =
4.7368
x1 =
0.2455
y1 =
0.9694
x2 =
0.7438
y2 =
1.0107
THETA2 =
9.4737
x1 =
0.2455
y1 =
0.9694
x2 =
0.7387
y2 =
1.0517
THETA2 =
14.2105
x1 =
0.2455
y1 =
0.9694
x2 =
0.7302
y2 =
1.0921
THETA2 =
18.9474
x1 =
0.2455
y1 =
0.9694
x2 =
0.7184
y2 =
1.1318
THETA2 =
23.6842
x1 =
0.2455
y1 =
0.9694
x2 =
0.7034
y2 =
1.1702
THETA2 =
28.4211
x1 =
0.2455
y1 =
0.9694
x2 =
0.6852
y2 =
1.2074
THETA2 =
33.1579
x1 =
0.2455
y1 =
0.9694
x2 =
0.6641
y2 =
1.2429
THETA2 =
37.8947
x1 =
0.2455
y1 =
0.9694
x2 =
0.6401
y2 =
1.2765
THETA2 =
42.6316
x1 =
0.2455
y1 =
0.9694
x2 =
0.6133
y2 =
1.3080
THETA2 =
47.3684
x1 =
0.2455
y1 =
0.9694
x2 =
0.5841
y2 =
1.3373
THETA2 =
52.1053
x1 =
0.2455
y1 =
0.9694
x2 =
0.5526
y2 =
1.3640
THETA2 =
56.8421
x1 =
0.2455
y1 =
0.9694
x2 =
0.5190
y2 =
1.3880
THETA2 =
61.5789
x1 =
0.2455
y1 =
0.9694
x2 =
0.4835
y2 =
1.4091
THETA2 =
66.3158
x1 =
0.2455
y1 =
0.9694
x2 =
0.4463
y2 =
1.4273
THETA2 =
71.0526
x1 =
0.2455
y1 =
0.9694
x2 =
0.4078
y2 =
1.4423
THETA2 =
75.7895
x1 =
0.2455
y1 =
0.9694
x2 =
0.3682
y2 =
1.4541
THETA2 =
80.5263
x1 =
0.2455
y1 =
0.9694
x2 =
0.3278
y2 =
1.4626
THETA2 =
85.2632
x1 =
0.2455
y1 =
0.9694
x2 =
0.2868
y2 =
1.4677
THETA2 =
90
x1 =
0.2455
y1 =
0.9694
x2 =
0.2455
y2 =
1.4694
THETA1 =
80.5263
THETA2 =
0
x1 =
0.1646
y1 =
0.9864
x2 =
0.6646
y2 =
0.9864
THETA2 =
4.7368
x1 =
0.1646
y1 =
0.9864
x2 =
0.6629
y2 =
1.0277
THETA2 =
9.4737
x1 =
0.1646
y1 =
0.9864
x2 =
0.6578
y2 =
1.0687
THETA2 =
14.2105
x1 =
0.1646
y1 =
0.9864
x2 =
0.6493
y2 =
1.1091
THETA2 =
18.9474
x1 =
0.1646
y1 =
0.9864
x2 =
0.6375
y2 =
1.1487
THETA2 =
23.6842
x1 =
0.1646
y1 =
0.9864
x2 =
0.6225
y2 =
1.1872
THETA2 =
28.4211
x1 =
0.1646
y1 =
0.9864
x2 =
0.6043
y2 =
1.2243
THETA2 =
33.1579
x1 =
0.1646
y1 =
0.9864
x2 =
0.5832
y2 =
1.2598
THETA2 =
37.8947
x1 =
0.1646
y1 =
0.9864
x2 =
0.5592
y2 =
1.2935
THETA2 =
42.6316
x1 =
0.1646
y1 =
0.9864
x2 =
0.5325
y2 =
1.3250
THETA2 =
47.3684
x1 =
0.1646
y1 =
0.9864
x2 =
0.5032
y2 =
1.3542
THETA2 =
52.1053
x1 =
0.1646
y1 =
0.9864
x2 =
0.4717
y2 =
1.3809
THETA2 =
56.8421
x1 =
0.1646
y1 =
0.9864
x2 =
0.4381
y2 =
1.4049
THETA2 =
61.5789
x1 =
0.1646
y1 =
0.9864
x2 =
0.4026
y2 =
1.4261
THETA2 =
66.3158
x1 =
0.1646
y1 =
0.9864
x2 =
0.3654
y2 =
1.4442
THETA2 =
71.0526
x1 =
0.1646
y1 =
0.9864
x2 =
0.3269
y2 =
1.4593
THETA2 =
75.7895
x1 =
0.1646
y1 =
0.9864
x2 =
0.2873
y2 =
1.4711
THETA2 =
80.5263
x1 =
0.1646
y1 =
0.9864
x2 =
0.2469
y2 =
1.4795
THETA2 =
85.2632
x1 =
0.1646
y1 =
0.9864
x2 =
0.2059
y2 =
1.4847
THETA2 =
90
x1 =
0.1646
y1 =
0.9864
x2 =
0.1646
y2 =
1.4864
THETA1 =
85.2632
THETA2 =
0
x1 =
0.0826
y1 =
0.9966
x2 =
0.5826
y2 =
0.9966
THETA2 =
4.7368
x1 =
0.0826
y1 =
0.9966
x2 =
0.5809
y2 =
1.0379
THETA2 =
9.4737
x1 =
0.0826
y1 =
0.9966
x2 =
0.5758
y2 =
1.0789
THETA2 =
14.2105
x1 =
0.0826
y1 =
0.9966
x2 =
0.5673
y2 =
1.1193
THETA2 =
18.9474
x1 =
0.0826
y1 =
0.9966
x2 =
0.5555
y2 =
1.1589
THETA2 =
23.6842
x1 =
0.0826
y1 =
0.9966
x2 =
0.5405
y2 =
1.1974
THETA2 =
28.4211
x1 =
0.0826
y1 =
0.9966
x2 =
0.5223
y2 =
1.2346
THETA2 =
33.1579
x1 =
0.0826
y1 =
0.9966
x2 =
0.5012
y2 =
1.2701
THETA2 =
37.8947
x1 =
0.0826
y1 =
0.9966
x2 =
0.4771
y2 =
1.3037
THETA2 =
42.6316
x1 =
0.0826
y1 =
0.9966
x2 =
0.4504
y2 =
1.3352
THETA2 =
47.3684
x1 =
0.0826
y1 =
0.9966
x2 =
0.4212
y2 =
1.3644
THETA2 =
52.1053
x1 =
0.0826
y1 =
0.9966
x2 =
0.3897
y2 =
1.3912
THETA2 =
56.8421
x1 =
0.0826
y1 =
0.9966
x2 =
0.3561
y2 =
1.4152
THETA2 =
61.5789
x1 =
0.0826
y1 =
0.9966
x2 =
0.3206
y2 =
1.4363
THETA2 =
66.3158
x1 =
0.0826
y1 =
0.9966
x2 =
0.2834
y2 =
1.4545
THETA2 =
71.0526
x1 =
0.0826
y1 =
0.9966
x2 =
0.2449
y2 =
1.4695
THETA2 =
75.7895
x1 =
0.0826
y1 =
0.9966
x2 =
0.2053
y2 =
1.4813
THETA2 =
80.5263
x1 =
0.0826
y1 =
0.9966
x2 =
0.1649
y2 =
1.4898
THETA2 =
85.2632
x1 =
0.0826
y1 =
0.9966
x2 =
0.1239
y2 =
1.4949
THETA2 =
90
x1 =
0.0826
y1 =
0.9966
x2 =
0.0826
y2 =
1.4966
THETA1 =
90
THETA2 =
0
x1 =
0
y1 =
1
x2 =
0.5000
y2 =
1
THETA2 =
4.7368
x1 =
0
y1 =
1
x2 =
0.4983
y2 =
1.0413
THETA2 =
9.4737
x1 =
0
y1 =
1
x2 =
0.4932
y2 =
1.0823
THETA2 =
14.2105
x1 =
0
y1 =
1
x2 =
0.4847
y2 =
1.1227
THETA2 =
18.9474
x1 =
0
y1 =
1
x2 =
0.4729
y2 =
1.1623
THETA2 =
23.6842
x1 =
0
y1 =
1
x2 =
0.4579
y2 =
1.2008
THETA2 =
28.4211
x1 =
0
y1 =
1
x2 =
0.4397
y2 =
1.2380
THETA2 =
33.1579
x1 =
0
y1 =
1
x2 =
0.4186
y2 =
1.2735
THETA2 =
37.8947
x1 =
0
y1 =
1
x2 =
0.3946
y2 =
1.3071
THETA2 =
42.6316
x1 =
0
y1 =
1
x2 =
0.3679
y2 =
1.3386
THETA2 =
47.3684
x1 =
0
y1 =
1
x2 =
0.3386
y2 =
1.3679
THETA2 =
52.1053
x1 =
0
y1 =
1
x2 =
0.3071
y2 =
1.3946
THETA2 =
56.8421
x1 =
0
y1 =
1
x2 =
0.2735
y2 =
1.4186
THETA2 =
61.5789
x1 =
0
y1 =
1
x2 =
0.2380
y2 =
1.4397
THETA2 =
66.3158
x1 =
0
y1 =
1
x2 =
0.2008
y2 =
1.4579
THETA2 =
71.0526
x1 =
0
y1 =
1
x2 =
0.1623
y2 =
1.4729
THETA2 =
75.7895
x1 =
0
y1 =
1
x2 =
0.1227
y2 =
1.4847
THETA2 =
80.5263
x1 =
0
y1 =
1
x2 =
0.0823
y2 =
1.4932
THETA2 =
85.2632
x1 =
0
y1 =
1
x2 =
0.0413
y2 =
1.4983
THETA2 =
90
x1 =
0
y1 =
1
x2 =
0
y2 =
1.5000
>>
%forward kinematic of 2r robotic arm

%inputs
%robo has two links l1 & l2,making an angle of theta1 & theta2
l1=1;
l2=0.5;
theta1=linspace(0,90,20);
theta2=linspace(0,90,20);
%countor Command
ct=1
%for loop
for i=1:length(theta1)
    THETA1=theta1(i);
for j=1:length(theta2)
        THETA2=theta2(j);
  %coordinates at (X0 Y0) Position For link l1
x0=0;
y0=0;
%coordinates at (X1 Y1) Position For link l1 & l2
x1=l1*cosd(THETA1);
y1=l1*sind(THETA1);
%coordinates at (X2 Y2) Position For link l2
x2=x1+l2*cosd(THETA2);
y2=y1+l2*sind(THETA2);

%plotting%

plot([x0 x1],[y0 y1],[x1 x2],[y1 y2],'linewidth',3)
axis([-1 1.5 0 1.5])
pause(0.03)
%Creating Animation
M(ct)=getframe(gcf);
%incrementing
ct=ct+1
end
end
movie(M)
videofile=VideoWriter('forward_kinematics.avi','Uncompressed AVI');
open(videofile)
writeVideo(videofile,M)
close(videofile)