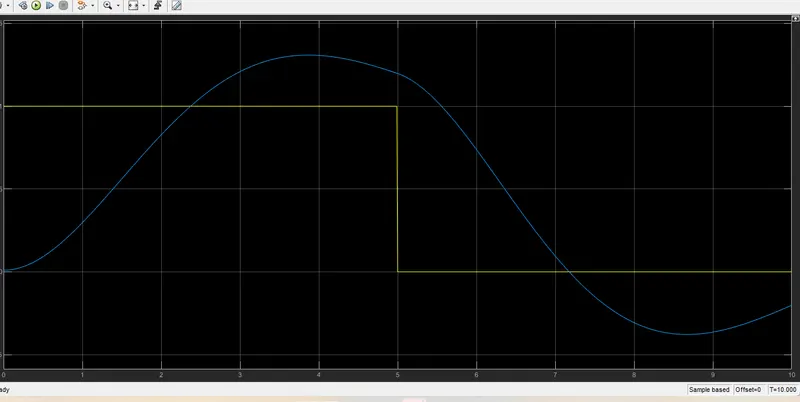
Project - Position control of mass spring damper system
project
ans-
%nominal parameters of the sping-mass-system
m= 3.6;%masss of the sping-mas system
k=400.0; %stiffness constant of the sping-mass system
c=100;
%Equivalent wn
wn = 10.54; % sqrt(k/m)
fn = 1.0; %wn/(2*pi)hz
%design parameters
zeta = 0.5; %under damped system design
%X(s)/F(s)=ms^2X(s)+csX(s)+kX(s);
%X(s)/F(s)=1/ms^2+cs+k;
%X(s)/F(s)=[k/(s^2+2*zeta*wn+wn)];
%desired poles
p1 = -zeta*wn+wn*sqrt(zeta^2-1);
p2 = -zeta*wn-wn*sqrt(zeta^2-1);
P = [p1;p2];
%A & B matrices
A = [0 1;-k/m 0];
B = [0;1/m];
% pole placement design
K = place(A,B,P);
%Kp and Kd gain are obatained from an earlier design using the PLACE
%c0mmand
Kp = 3.86;
Kd = 628.32;
Ki = 0.0;
ii)tranfer function
%X(s)/F(s)=ms^2X(s)+csX(s)+kX(s);
%X(s)/F(s)=1/ms^2+cs+k;
%X(s)/F(s)=[k/(s^2+2*zeta*wns+wn^2)]
X(s)/F(s)=[400/(s^2+10.54s+111.09)
h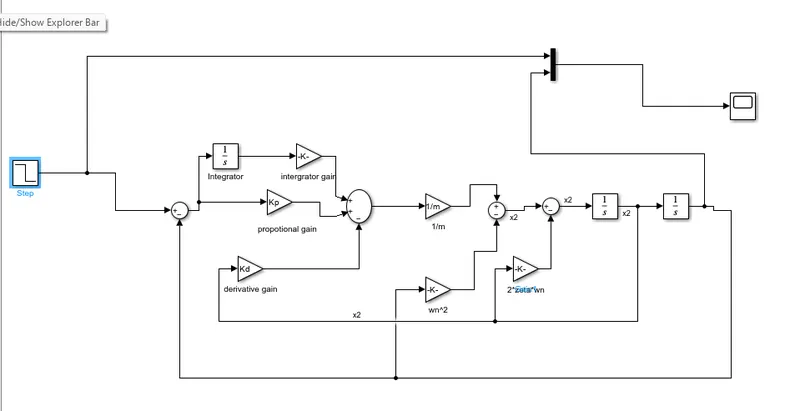
scope simulation