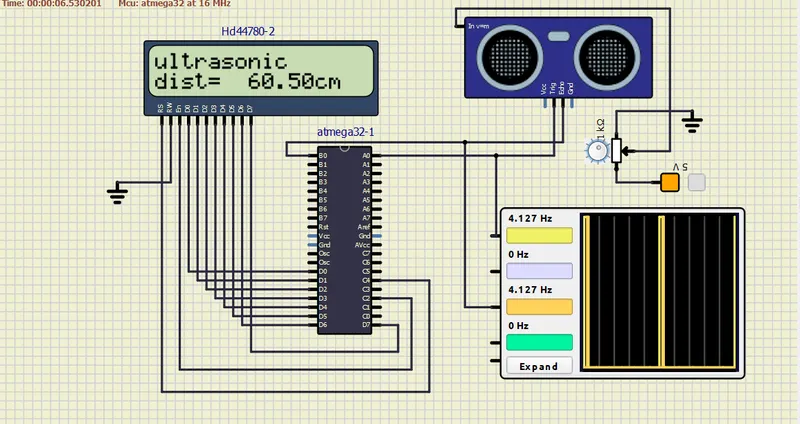
Project 2 - Measuring distance of an object using ultrasonic sensor (HC-SR04)
circuit:-
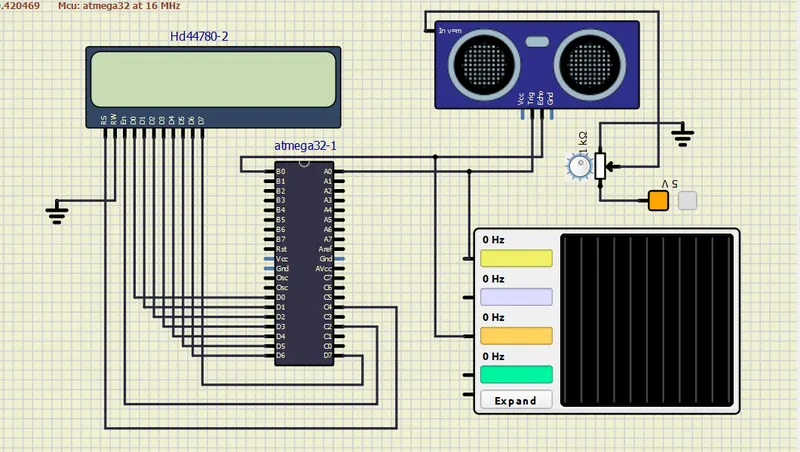
code:-
#include <avr/io.h>
#define F_CPU 16000000ul
#include <util/delay.h>
#include <avr/interrupt.h>
#include <string.h>
#include <stdlib.h>


#define lcd_data_dir DDRD //define lcd data port direction
#define lcd_cmd_dir DDRC  //define lcd command port direction register
#define lcd_data_port PORTD  //define lcd data port
#define lcd_cmd_port PORTC
#define EN PC2 //define enable signal pin
#define RW PC3  //define read/write signal pin
#define RS PC4  //define register select

void lcd_cmd(char);  //LCD command write function
void lcd_char(char);  //LCD data write function
void lcd_init(void);  //LCD initialize function
void lcd_string(char*);  //send string to LCD function
void lcd_out(char,char,char*);  //send row position and string to LCD function

void lcd_cmd (char cmd)
{
	lcd_data_port = cmd;
	lcd_cmd_port&=~((1<<RS)|(1<<RW));  //make RS LOW
	lcd_cmd_port|= (1<<EN);  //high to low transition on enable
	_delay_ms(1);  //wait little bit
	lcd_cmd_port&=~(1<<EN);
	_delay_ms(2);

}
void lcd_char(char char_data)
{
	lcd_data_port= char_data;
	lcd_cmd_port&=~(1<<RW);
	lcd_cmd_port|=((1<<EN)|(1<<RS));  //making RS high and high to low transition on enable
	_delay_ms(1);
	lcd_cmd_port&=~(1<<EN);
	_delay_ms(1);
}
void lcd_init(void)  //LCD initialize function
{
	lcd_cmd_dir|= (1<<RS)|(1<<RW)|(1<<EN);
	lcd_data_dir = 0xff;

	_delay_ms(20);
	lcd_cmd(0x38);  //initialise 16x2 LCD
	lcd_cmd(0x0C);  //display ON ,cursor OFF
	lcd_cmd(0x06);  //auto increment cursor
	lcd_cmd(0x01);  //clear LCD command
	lcd_cmd(0x80);  //8 is for first line, 0 for 0th position
}

void lcd_string(char *str)
{
	int i;
	for(i=0;str[i]!=0;i++)  //Send each char of string till the NULL
	{
		lcd_char (str[i]);  //call LCD data write
	}
}

void lcd_out(char row,char pos,char *str)  //send string to LCD function
{
	if (row == 1)
	lcd_cmd((pos & 0x0f)|0x80);  //command of first row and required position<16
	else if (row == 2)
	lcd_cmd((pos & 0x0f)|(0xC0));
	lcd_string(str);
}

#define trigger_pin PA0  //trigger pin
int TimerOverFlow = 0;
ISR(TIMER1_OVF_vect)
{
	TimerOverFlow++;  //increment timer overflow count
}

int main (void)
{
	char string[10];
	long count;
	double distance;

	DDRA = 0x01;  //make trigger pin as output
	PORTB = 0xff;  //turn on pull up

	lcd_init();
	lcd_out(1,0,"ultrasonic");

	sei();   //Enable global interuupt
	TIMSK = (1<< TOIE1);  //Enable Timer1 overflow interrupts
	TCCR1A = 0; //Set all the bit to zero Normal operation

	while(1)
	{
		/*Give 10us trigger pulse on trig. pin to HC-SR04*/
		PORTA |= (1<< trigger_pin);
		_delay_ms(10);
		PORTA &=(~(1<< trigger_pin));

		TCNT1 = 0; //clear the timer counter
		TCCR1B = 0x41;  //capture on rising edge, no prescalar
		TIFR = 1<<ICF1;  //clear ICP flag(Input Capture flag)
		TIFR = 1<<TOV1;  //clear Timer Overflow Flag

		/*Calculate width of Echo by Input Capture (ICP)*/
		while ((TIFR & (1<<ICF1)) == 0);  //wait for raising edge
		TCNT1 = 0; //clear timer counter
		TCCR1B = 0x01;
		TIFR = 1<<ICF1;
		TIFR = 1<<TOV1;
		TimerOverFlow = 0;  //clear Timer Overflow Flag

		while ((TIFR & (1<< ICF1))== 0);
		count = ICR1 +(65535 * TimerOverFlow);
		distance = (double)count/466.47;

		dtostrf(distance,2,2,string);  //distance to string
		strcat(string,"cm");  //concatenate unit i.e.,cm
		lcd_out(2,0,"dist= ");
		lcd_out(2,7,string);  //print distance
		_delay_ms(200);
	}
}
output:-