Week 2- 2R Robotic Arm Challenge
AIM:- FORWARD KINEMATICS OF A ROBOTIC ARM
GOVERNING EQUATIONS :- X2=X1+L2COS THETA2
Y2=Y1+L2SIN THETA2
SOLUTION:- [X0,Y0][X1,Y1][X2,Y2]
DISCRIPTION:- THE ROBOTIC IS AN EMERGING FIELD AND AS MECHICAL ENGINERS LEARNING HOW TO WRITE SIMPLE PROGRAMS ABOUT ROBOTIC ARMS
IN ROBOTIC ARM YOU ARE LERNING ABOUT KINEMATICS OF THE LINKAGES IF YOU UNDER STAND THE KINEMATICS IF YOU CAN WRITE THE PROGRAM THAT SIMULATE HOW THE ARM IS MOVING
IN THIS PROGRAM THE PHYSICS BEHIND IS THE ROBOTIC ARM HOW DOWS IT MOVE AND FROM WHEAR TO WHEAR FROM WHICH DIRECTION TO ANOTHER THIS TH PHYSICS BEHIND IN IT
BODY OF THE CONTENT :-THE FORWARD KINETAMITC OF A ROBOTIC ARM IS USED IN THE MATLAB SOFTWARE WITH MATLAB LANGUAGE
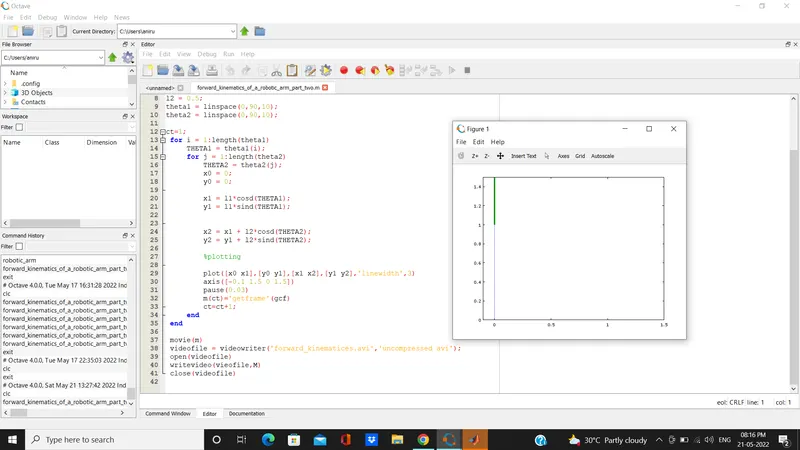
CONTENT:- SHOWING HOW THE ROBOTIC ARM MOVING IN THE SOFTWARE OF MATLAB LANGUAGE AND USING THE COMMANDS IN MATLAB OR OCTAVE AND THE COMMANDS THE BY SCREEN SHOTS AND COMMANDS ALSO IN DOCCUMENT
CONCLUSION:- THE CONCLUSION IS MAKLING A KINEMATICS ROBOTICS ARM HOW IT MOVING IN MATLAB USING COMMANDS THAT EXPLAINED IN THE CLASS
clear all
close
clc
%Inpts
l1 = 1;
l2 = 0.5;
theta1 = linspace(0,90,10);
theta2 = linspace(0,90,10);
ct=1;
for i = 1:length(theta1)
THETA1 = theta1(i);
for j = 1:length(theta2)
THETA2 = theta2(j);
x0 = 0;
y0 = 0;
x1 = l1*cosd(THETA1);
y1 = l1*sind(THETA1);
x2 = x1 + l2*cosd(THETA2);
y2 = y1 + l2*sind(THETA2);
%plotting
plot([x0 x1],[y0 y1],[x1 x2],[y1 y2],'linewidth',3)
axis([-0.1 1.5 0 1.5])
pause(0.03)
ct=ct+1;
end
end
movie(m)
videofile = videowriter('forward_kinematices.avi','uncompressed avi');
open(videofile)
writevideo(vieofile,M)
close(videofile)