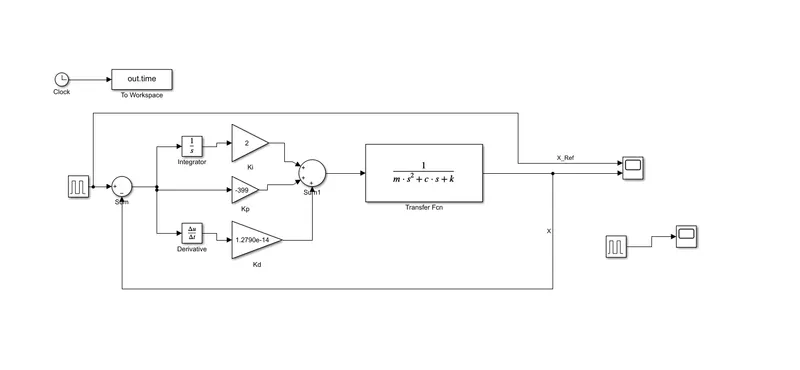
Project - Position control of mass spring damper system
m = 3.6; %Mass of spring in kg
k = 400; %Stiffness constant of spring in N/m
c = 100; %Ns/m
s =1.0;
%calculated Data
f =1;%Frequency of sytem in Hz
wn = sqrt(1/m);
z = c/(2*sqrt(m*k));
%System matrix finding A and B matrix
A = [0 1;-k/m -c/m];
B = [0;1/m];
%Finding the poles
p1 = -wn*z+wn*sqrt(z^2-1);
p2 = -wn*z-wn*sqrt(z^2-1);
%creating pole matrix
p = [p1;p2];
%finding the gain matrix K
K =place(A,B,p);
Kp=K(1);
Kd=K(2);
Ki=10;